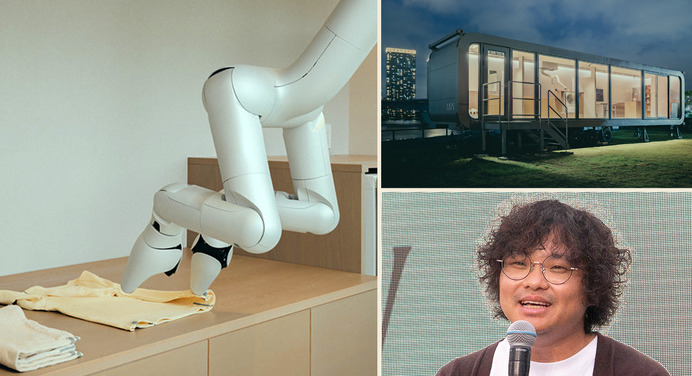
MW, la empresa que desarrolla la vivienda, la IA y los robots como un solo conjunto, mostró por primera vez una demostración en vivo de «MW bot», un robot doméstico que se desplaza por el techo para ayudar con las tareas del hogar, durante «MW “Living Home” Launch», el evento de presentación de su marca realizado el 10 de septiembre de 2026.
MW se propone automatizar unas cinco tareas domésticas: lavandería, basura, recoger la vajilla, tender la cama y guardar y ordenar objetos
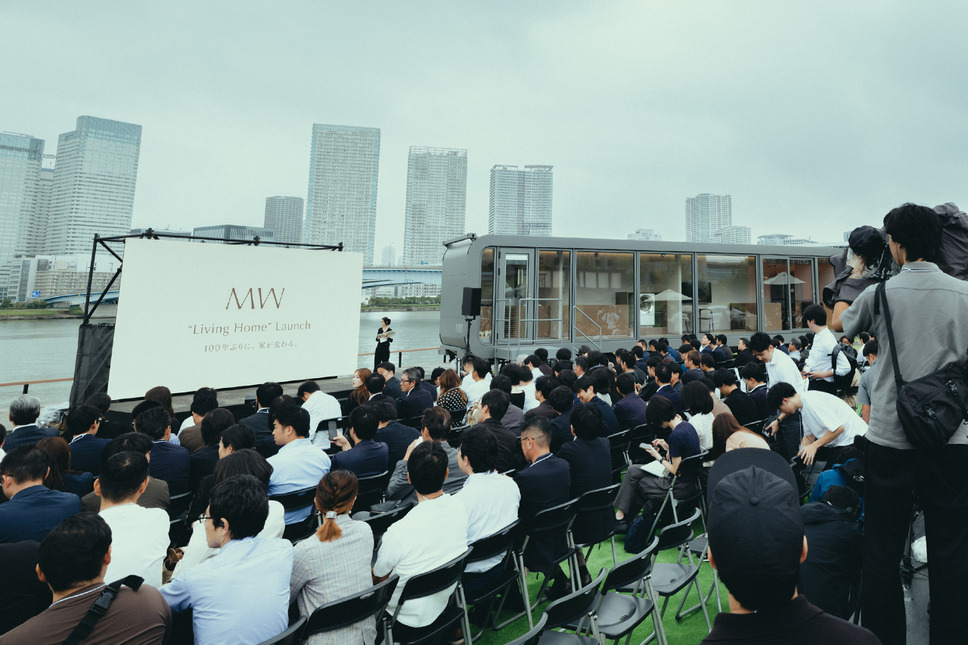
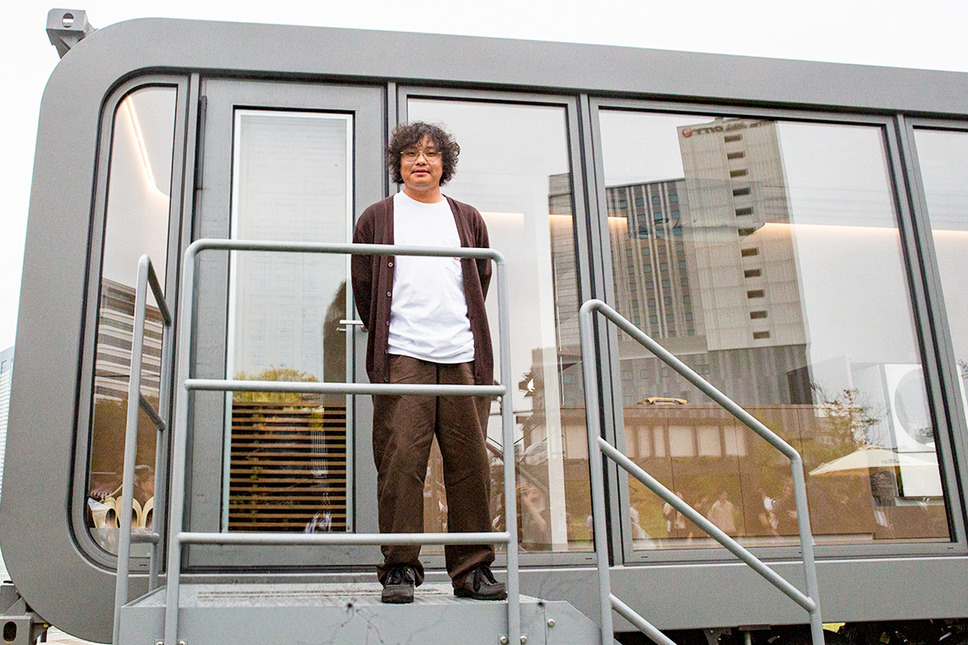
El día del evento llevaron al lugar una casa rodante con un escenario que simulaba el interior de una vivienda y allí hicieron la demostración
En el artículo anterior de Robotstart ya presentamos el concepto «Living Home» que impulsa MW y la demostración de apoyo en las tareas del hogar con MW bot.
Una vivienda que percibe a las personas y su entorno, una IA que evalúa la situación y un robot que hace las tareas de la casa. MW, que apunta a ese «hogar vivo (Living Home)», realizó el 10 de septiembre de 2026 un evento de presentación de marca en Toyosu, Tokio, donde mostró por primera vez a la prensa el panorama completo de su vivienda de nueva generación «MW Living Home» y una demostración de un robot ayudando con las tareas domésticas.
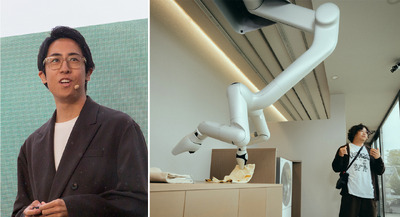
El MW bot que se vio en el evento no funcionaba de forma autónoma con IA: todo se hizo por control remoto. Entonces, ¿cómo piensa MW volver autónomo a este robot?
Al terminar el evento, Robotstart entrevistó en exclusiva a Asatani, Head of AI/Robotics de MW. Lo que salió a la luz fue un plan para combinar una «Data Factory», que recolecta datos del mundo real a una escala de 50.000 horas al año, con modelos VLA (Vision-Language-Action), y así acumular unas 150.000 horas de datos de entrenamiento antes del lanzamiento comercial en 2028.
Y en la base de esa estrategia hay una idea muy propia de MW: no se trata de «hacer más inteligente solo al robot», sino de diseñar la vivienda misma para que al robot le resulte más fácil trabajar.
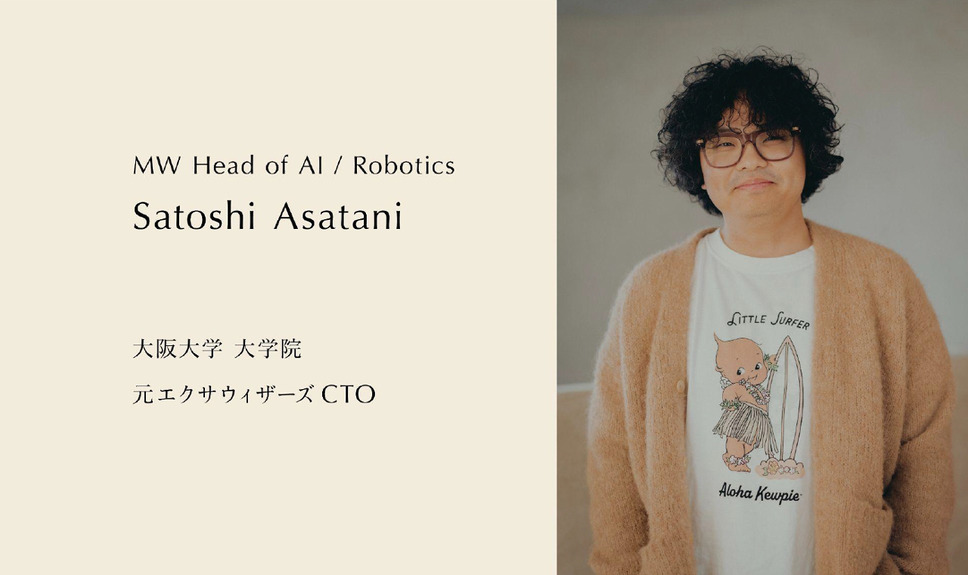
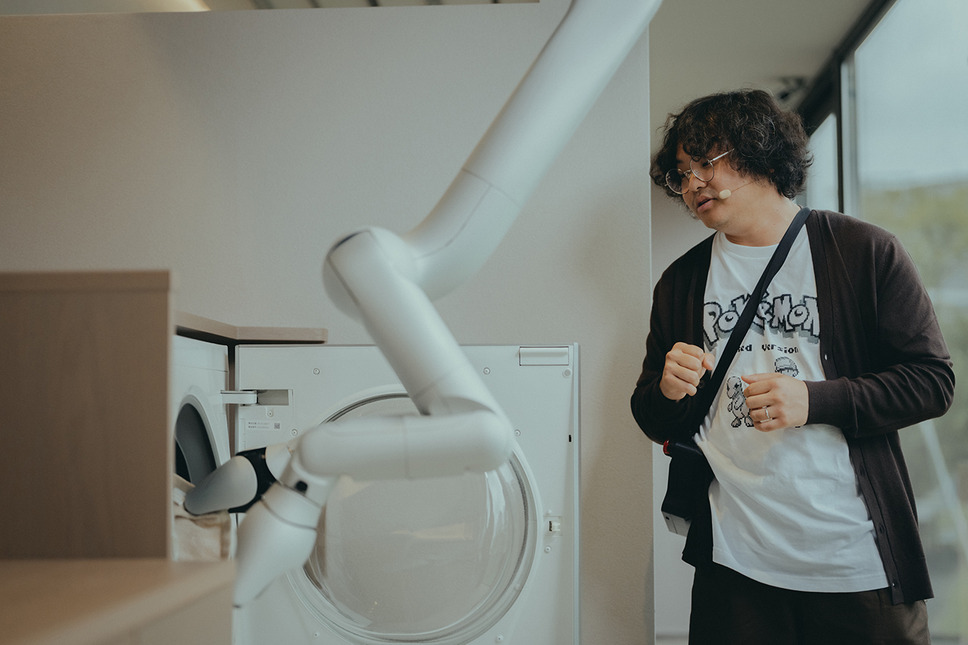
Asatani, Head of AI/Robotics de MW, quien nos atendió en la entrevista
■ Esta vez, MW bot funcionó por control remoto
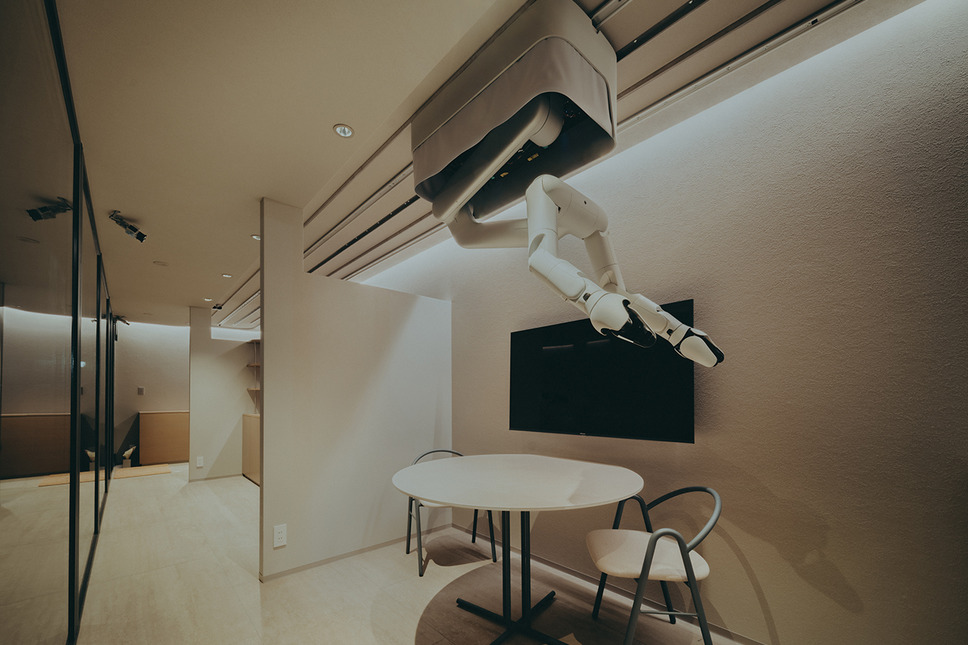
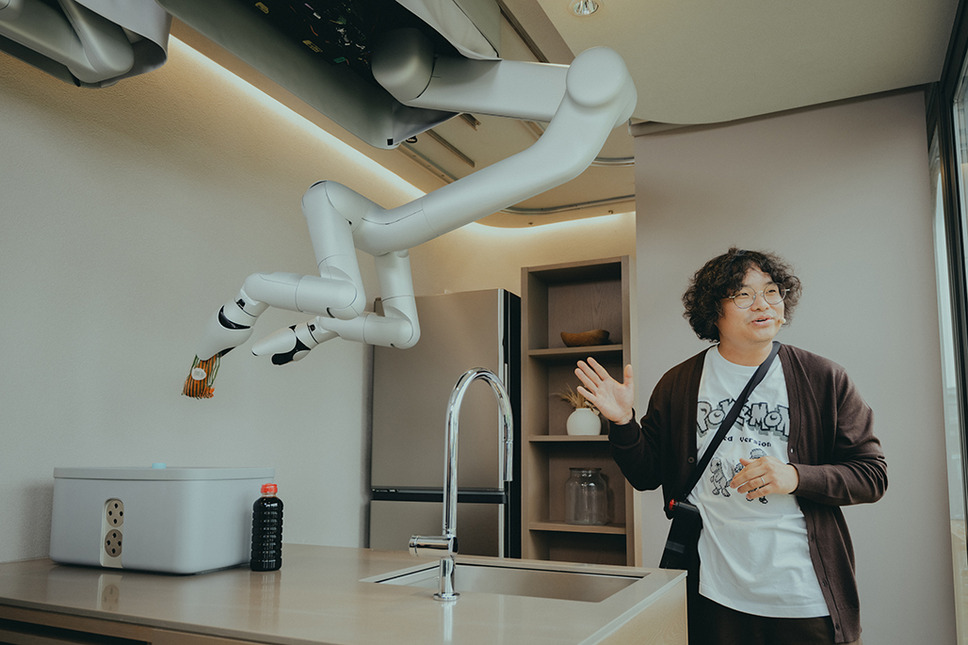
Lo primero que quisimos confirmar fue la demostración de MW bot presentada en el evento. MW bot se desplazó sobre unos rieles instalados en el techo y, en la cocina y en la lavandería, mostró cómo toma objetos y manipula ropa.
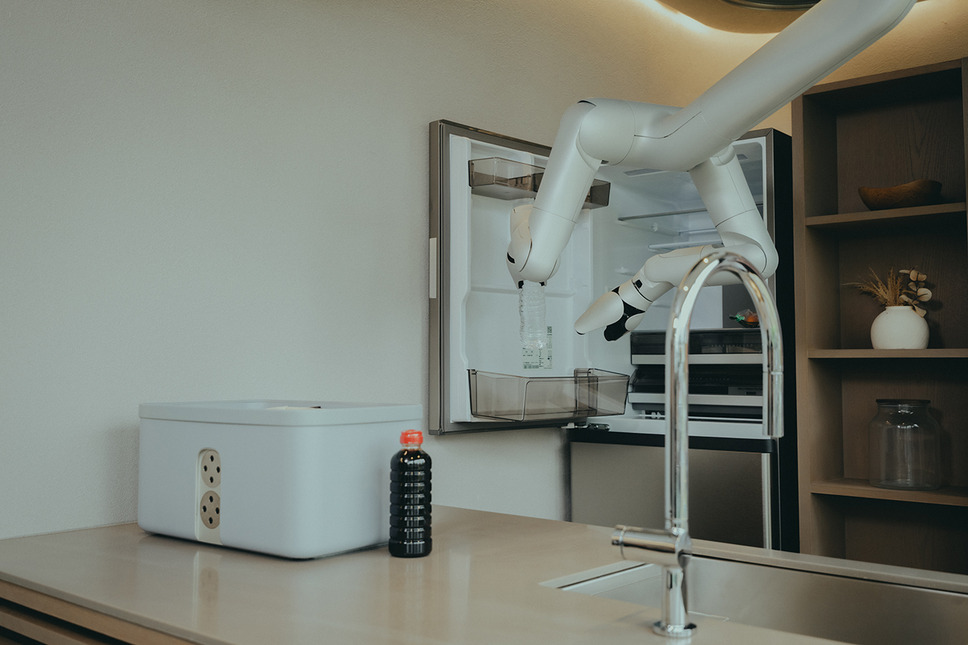
El MW bot presentado en el evento. Esta demostración no usó funcionamiento autónomo con IA: todo se hizo por control remoto
Según Asatani, en esta demostración no se usó control autónomo con IA. «Para esta presentación decidimos ir con control remoto. Toda la demostración es teleoperada. No hay ningún tipo de asistencia de IA». El objetivo esta vez era, antes que nada, demostrar que el hardware de MW bot puede moverse dentro de una vivienda y manipular objetos de verdad.
Por otro lado, sobre la siguiente etapa, Asatani comenta: «El año que viene queremos mostrar una demostración parecida, pero totalmente automatizada».
■ El mayor desafío no es «moverse», sino manipular objetos
Cuando se pone a funcionar un robot autónomo dentro de una casa, desplazarse de una habitación a otra es uno de los problemas difíciles. Pero Asatani dice que en el sistema de MW eso no es un gran problema.
«El desplazamiento se puede resolver incluso con reglas. Lo más difícil, sin duda, es la manipulación de objetos».
Tomar la ropa y doblarla. Agarrar verduras sin aplastarlas. Manejar la vajilla. Estas operaciones de tomar, mover y cambiar el estado de un objeto son lo que se llama «manipulación». En un hogar hay una enorme cantidad de objetos con formas, durezas y pesos distintos. Además, el robot tiene que tocarlos directamente y trabajar según la situación. Para Asatani, esta manipulación con contacto físico con los objetos es el mayor desafío para lograr que MW bot sea autónomo.
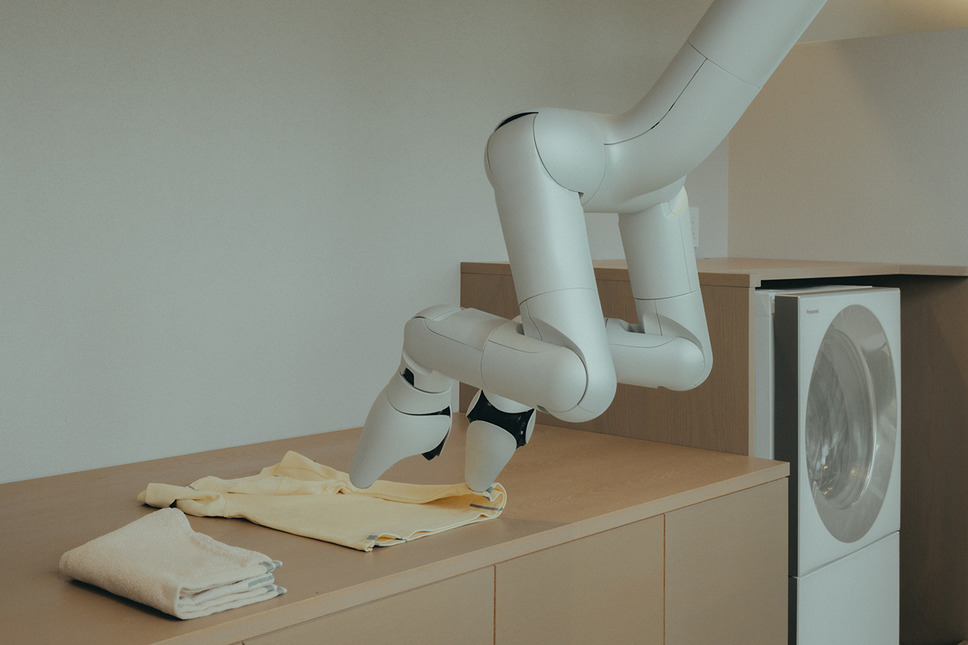
MW bot manipulando ropa. Asatani afirma que la manipulación con contacto físico con objetos será el mayor desafío para la autonomía
■ De 20 a 50 unidades: la «Data Factory» que recolecta datos del mundo real
Aquí es donde cobran importancia los datos de entrenamiento del robot. En agosto de 2026, MW abrió la «Data Factory», una instalación que recolecta datos del mundo real para entrenar robots.
Según Asatani, al momento de la entrevista había 20 robots de recolección de datos en operación, y el plan es sumar 10 unidades por mes hasta llegar a un total de 50. En aproximadamente un mes desde el arranque ya juntaron unas 1.000 horas de datos, y la meta es recolectar 50.000 horas de datos de entrenamiento al año.
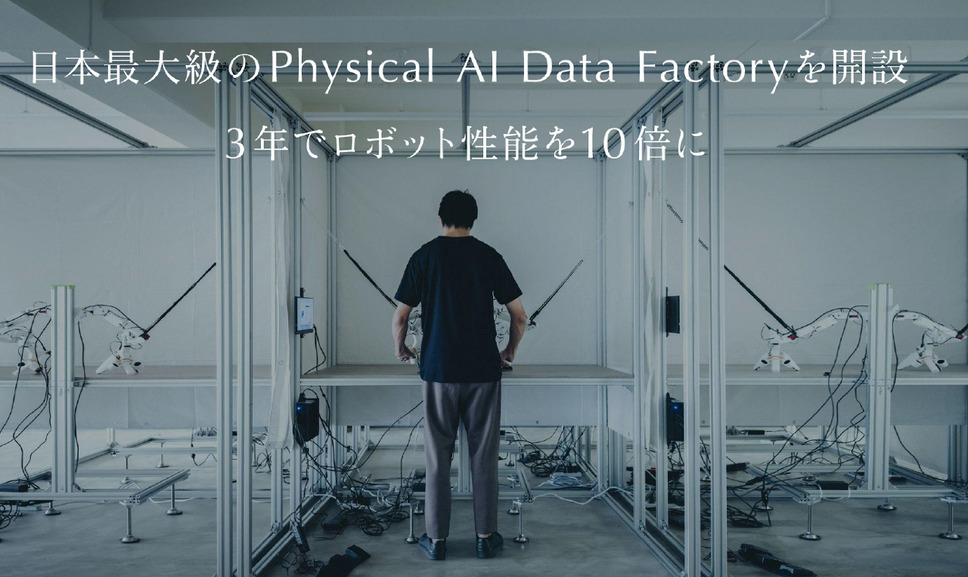
MW abrió en agosto de 2026 la Data Factory, que recolecta datos de entrenamiento para robots. Al momento de la entrevista operaba 20 unidades y planea ampliarse a 50
Los datos que se recolectan allí no son datos sintéticos generados en simulación, sino principalmente datos del mundo real: personas que operan de verdad el robot para hacer tareas, mientras se registran sus movimientos.
■ ¿Por qué recolectar datos con «el mismo cuerpo que MW bot»?
En las fotos de la Data Factory se ve a personas moviendo directamente un brazo robótico blanco. Lo distintivo de MW es que usa equipos de recolección de datos con la misma configuración de articulaciones que el MW bot real.
Asatani explica el motivo así:
«Si se usa la misma configuración de articulaciones que el robot real, se puede obtener directamente información que coincide con los ejes de cada articulación».
Con la «enseñanza directa» (direct teaching), en la que una persona mueve con sus manos el brazo del robot, se obtienen datos dentro del rango en el que el equipo real puede moverse de verdad. Con la teleoperación, la operación en sí puede volverse difícil, y si se usa un dispositivo con otra forma, puede aparecer una diferencia entre el movimiento que enseña la persona y la estructura física del robot real. De ahí la idea de enseñar desde el principio con el mismo cuerpo del robot que va a trabajar.
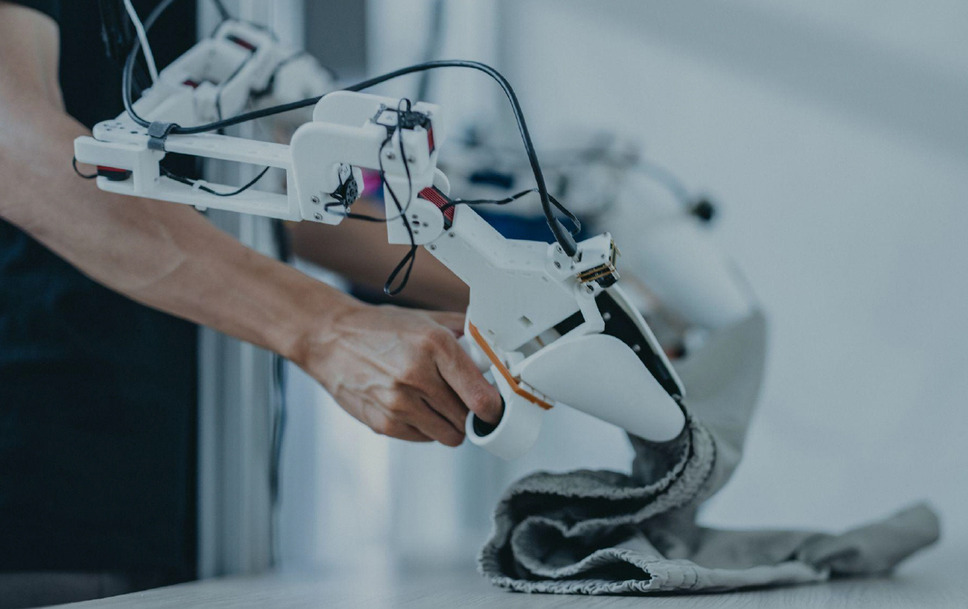
Una persona mueve directamente un equipo de recolección de datos con la misma configuración de articulaciones que MW bot para recolectar datos de entrenamiento de tareas domésticas
■ Prueban modelos VLA abiertos y entrenan primero con datos del mundo real
Entonces, ¿cómo entrenan con los datos que recolectan?
Según Asatani, por ahora están probando en el robot real varios modelos VLA publicados y avanzan con el ajuste fino (fine-tuning) usando los datos que recolecta la propia empresa.
Un VLA (Vision-Language-Action) es un modelo de IA que entiende la información visual obtenida de las cámaras y las instrucciones en lenguaje natural, y las traduce en movimientos del robot. Es una tecnología de IA clave para robots que funcionan en el mundo real y está en plena investigación y desarrollo. En la entrevista, Asatani explicó que también están probando modelos públicos como «π0.5» de Physical Intelligence y «GR00T» de NVIDIA.
Sin embargo, por ahora no decidieron adoptar un modelo específico para la versión comercial de MW bot: están en la etapa de comparar varios modelos abiertos y ajustarlos con los datos del mundo real de MW.
La idea de «datasets del mundo real antes que simulación»
Lo interesante es que, por ahora, MW no pone la simulación en el centro de sus datos de entrenamiento. En el desarrollo de IA física se está extendiendo el enfoque de combinar datos generados en simulación, porque es difícil reunir volúmenes enormes de datos solo en el mundo real.
Según Asatani, MW por el momento no usa datos de simulación ni modelos del mundo (world models), y piensa seguir desarrollando principalmente con datos del mundo real. Detrás de esto está el modelo de negocio propio de MW.
«Podemos diseñar nosotros mismos el entorno en el que se mueve el robot».
Un robot de uso general tiene que adaptarse a casas o fábricas en las que nunca estuvo, y a muebles u objetos que nunca vio. Para eso necesita capacidad de adaptarse a entornos muy diversos, y tanto el modelo como el dataset tienden a volverse gigantes.
Pero en el caso de MW, la lavandería, la cocina, la sala y otros espacios se pueden diseñar desde el lado de la vivienda para que a MW bot le resulte fácil trabajar. Si se reduce la variabilidad del entorno, también se puede acotar la capacidad de generalización que se le exige al robot.
Asatani cree que, con este enfoque, «tal vez alcance con un dataset del mundo real de escala mediana para entrenar lo suficiente».
Es la idea de que, en lugar de adaptar el robot a cualquier vivienda, la vivienda también se adapte al robot.
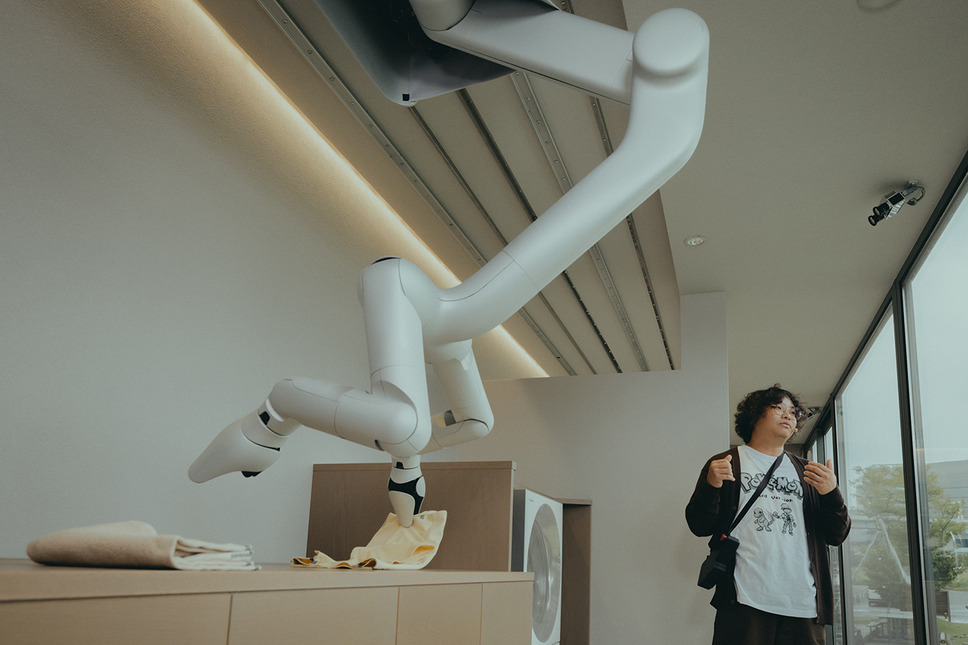
MW no diseña el robot por separado, sino la vivienda y MW bot como un solo conjunto. Poder diseñar el entorno donde trabaja el robot se convierte en una ventaja para el desarrollo de la IA
Sin sensores táctiles: apuestan por la «visión»
Otro punto interesante es su postura sobre el tacto. Si se van a manipular ropa blanda u objetos frágiles, lo lógico sería ponerle sensores táctiles a la mano robótica. Pero el MW bot actual no usa sensores táctiles.
Asatani dijo que siguen de cerca las tendencias de investigación que incorporan el tacto, como los modelos VTLA (Vision-Tactile-Language-Action), pero que en esta etapa la línea es aprovechar principalmente la información visual de las cámaras ubicadas en la mano.
También están evaluando la posibilidad de usar la información de torque que se puede obtener del propio robot.
«En lugar del tacto, por ahora estamos avanzando aprovechando la visión».
Esto no significa que hayan concluido que el tacto no hace falta. Hay que verlo como una etapa en la que primero están comprobando hasta dónde se pueden resolver las tareas del hogar solo con visión e información de las articulaciones.
QDD en los brazos y transmisión armónica en la «columna»
En el hardware también se nota una filosofía de diseño propia de un robot doméstico. Según Asatani, la idea es que MW bot use QDD (Quasi-Direct Drive) en la parte del brazo, desde la articulación del hombro hacia afuera.
En un brazo que toca directamente a personas, muebles y objetos, la seguridad y la flexibilidad ante un choque son fundamentales. Por eso usan QDD, que facilita lograr retrodrivabilidad (backdrivability).
En cambio, en la parte que funciona como la «columna» que sostiene el brazo desde el techo, usan reductores de tipo Harmonic Drive y priorizan la rigidez y la capacidad de sostener la carga, incluidos frenos que evitan que el robot caiga si se corta la energía.
Es decir, MW bot no usa el mismo sistema en todas sus articulaciones: combina distintos tipos de accionamiento según se trate de las partes que tocan personas y objetos o de las partes que sostienen al propio robot.
MW bot está diseñado para usar sistemas de accionamiento distintos en la parte del brazo, que toca personas y objetos, y en la parte que sostiene al robot desde el techo
■ 150.000 horas en tres años para automatizar cinco tareas del hogar
Entonces, ¿qué nivel de autonomía tiene que alcanzar MW bot para poder instalarse en viviendas como producto?
La referencia que dio Asatani es bastante concreta. Recolectar unas 50.000 horas de datos del mundo real por año, y unas 150.000 horas antes de la venta, para apuntar a automatizar unas cinco tareas domésticas.
Asatani dice que, como referencia, calculan unas 30.000 horas por tarea. Se trata de una estimación de desarrollo a la fecha, y no significa que con 30.000 horas la automatización esté garantizada.
Por ahora, las cinco tareas previstas son las siguientes:
- Lavandería: manipular la ropa lavada, doblarla y juntarla
- Juntar y reunir la basura
- Recoger la vajilla
- Tender la cama
- Ordenar y guardar objetos que quedaron sobre la mesa u otras superficies
Asatani aclara que el orden de prioridad puede cambiar más adelante. Entre ellas, la más interesante es tender la cama. Un robot que se desplaza por el piso tiene limitaciones para inclinarse sobre una cama o una mesa y trabajar encima. En cambio, MW bot extiende el brazo desde el techo, así que puede llegar desde arriba a la cama o al escritorio. Una estructura que se desplaza por el techo, que a primera vista parece rara, podría resultar en realidad una ventaja dentro de una casa.
Desarrollo con apoyo técnico de Tsubame Industries
MW bot lo desarrolla principalmente MW.
Al mismo tiempo, en el desarrollo del robot también recibe colaboración técnica de Tsubame Industries, la empresa que desarrolla robots tripulados de gran tamaño como «ARCHAX». Asatani explicó que, mientras aprenden de Tsubame Industries el know how del desarrollo de robots, a futuro piensan reforzar el equipo de desarrollo dentro de MW.
■ No solo hacer más inteligente al robot, sino «cambiar la casa»
Lo importante es que el desarrollo de MW bot no es un proyecto para fabricar un robot doméstico.
El MW bot actual todavía no está en la etapa de hacer tareas del hogar de forma autónoma con IA. Tanto la manipulación de objetos con VLA como la recolección de datos tienen muchos puntos que todavía hay que validar. Las cifras de 50.000 horas al año y unas 30.000 horas por tarea también son, por ahora, metas de desarrollo que se fijó MW. Pero lo que distingue al enfoque de MW es que no intenta resolver el problema de la autonomía solo con modelos de IA.
Si el mundo al que el robot tiene que adaptarse es demasiado complejo, entonces se diseña el mundo en el que trabaja el robot. En lugar de desarrollar la vivienda, el robot y la IA por separado, MW los diseña desde el principio como un único sistema, y así intenta resolver la dificultad de los robots domésticos desde otra dirección.
La demostración de este 2026 fue por control remoto. Lo siguiente que se propone MW es una demostración de tareas domésticas con un MW bot autónomo. Y para 2028 apunta a vender viviendas con MW bot integrado.
Para MW, que se puso como lema «cambiar la casa por primera vez en 100 años», el próximo gran foco no es si se puede poner un robot en una casa, sino si podrá hacer evolucionar la IA y los robots hasta el punto en que un robot realmente haga las tareas del hogar en lugar de las personas.
Fuente: Robotstart (ロボスタ)