Usa un micromotor eléctrico y tres patas plegables
Puede saltar a la altura deseada con una precisión de 1 cm
El artículo se presentará en la conferencia internacional IROS
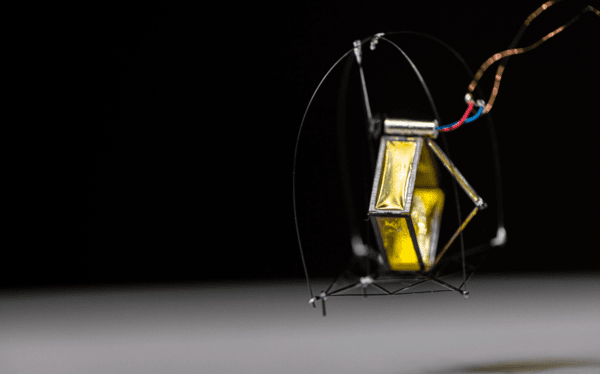
El robot saltarín desarrollado por el equipo de la Universidad de Washington. (Foto: Universidad de Washington)
Un equipo de investigación de la Universidad de Washington (UW), en Estados Unidos, desarrolló DirectHop, un robot saltarín de 1 gramo inspirado en el saltamontes.
El robot ajusta con precisión la altura del salto, puede superar la altura de un escalón promedio y es capaz de encadenar saltos consecutivos.
Sawyer Fuller, profesor de la Universidad de Washington, dijo: “Los tres desafíos más difíciles que debe resolver un robot saltarín son la capacidad de variar la distancia del salto, la capacidad de enderezar su postura por sí mismo y la capacidad de recargar energía para saltar varias veces seguidas. DirectHop resolvió los tres desafíos con un diseño completamente nuevo. Además, hemos logrado avances considerables en otros problemas como la fuente de alimentación propia, la dirección y la navegación”.
Según el equipo de investigación, la forma en que los insectos y los anfibios se desplazan saltando es unas 100 veces más eficiente energéticamente que el vuelo. Un mosquito consume energía constantemente para mantenerse en el aire, mientras que una pulga solo gasta energía al saltar. El equipo consideró que este ahorro de energía de insectos como la pulga y el saltamontes también sería útil en robótica, y desarrolló el microrrobot DirectHop.
El robot usa un micromotor eléctrico y tres patas plegables para saltar hasta la altura deseada con una precisión de 1 cm. Tras aterrizar, tuerce su cuerpo para enderezar la postura por sí mismo y se prepara para el siguiente salto. Es decir, puede encadenar saltos consecutivos.
La mayoría de los robots saltarines anteriores usaban el método de comprimir un resorte, como una pulga, y liberarlo de golpe. El método de resorte y seguro permite saltar lejos, pero dificulta ajustar con precisión la distancia del salto y también la miniaturización.
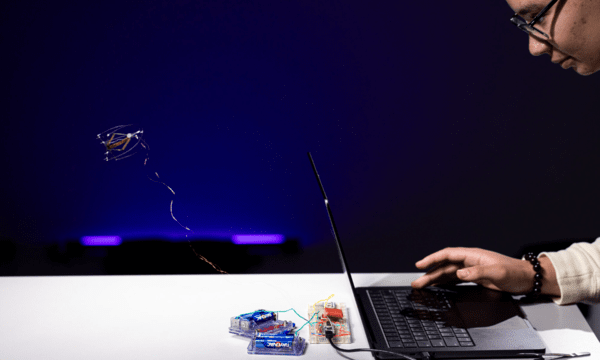
El equipo de investigación prueba el robot saltarín. (Foto: Universidad de Washington)
DirectHop elimina el resorte y genera la fuerza de salto con un motor eléctrico que enrolla un hilo de pescar para elevar el cuerpo sobre una estructura en forma de torre. Con solo ajustar la corriente que se suministra al motor, la distancia del salto puede cambiarse a voluntad. También incorpora una jaula (cage) que sostiene el aterrizaje por si el robot gira en el aire y cae de lado.
Según el equipo, el robot actual tiene limitaciones: debe recibir energía a través de cables y no tiene medios para dirigir su desplazamiento.
Por eso, el equipo está trabajando en siguientes etapas como el suministro de energía con celdas solares y baterías, patas plegables que ajusten el ángulo de salto, y el montaje de una cámara y electrónica para la navegación. La meta propuesta es el ascenso de escaleras totalmente autónomo: reconocer los escalones con la cámara, calcular la altura de salto necesaria, reposicionarse por sí mismo y saltar.
Los resultados de esta investigación se presentarán el próximo 30 de septiembre en la conferencia internacional IROS (International Conference on Intelligent Robots and Systems). (Título del artículo: DirectHop: A Direct-Drive Insect-Sized Robot that can Control Jump Height and Self-Right)
Fuente: 로봇신문 (The Robot News)