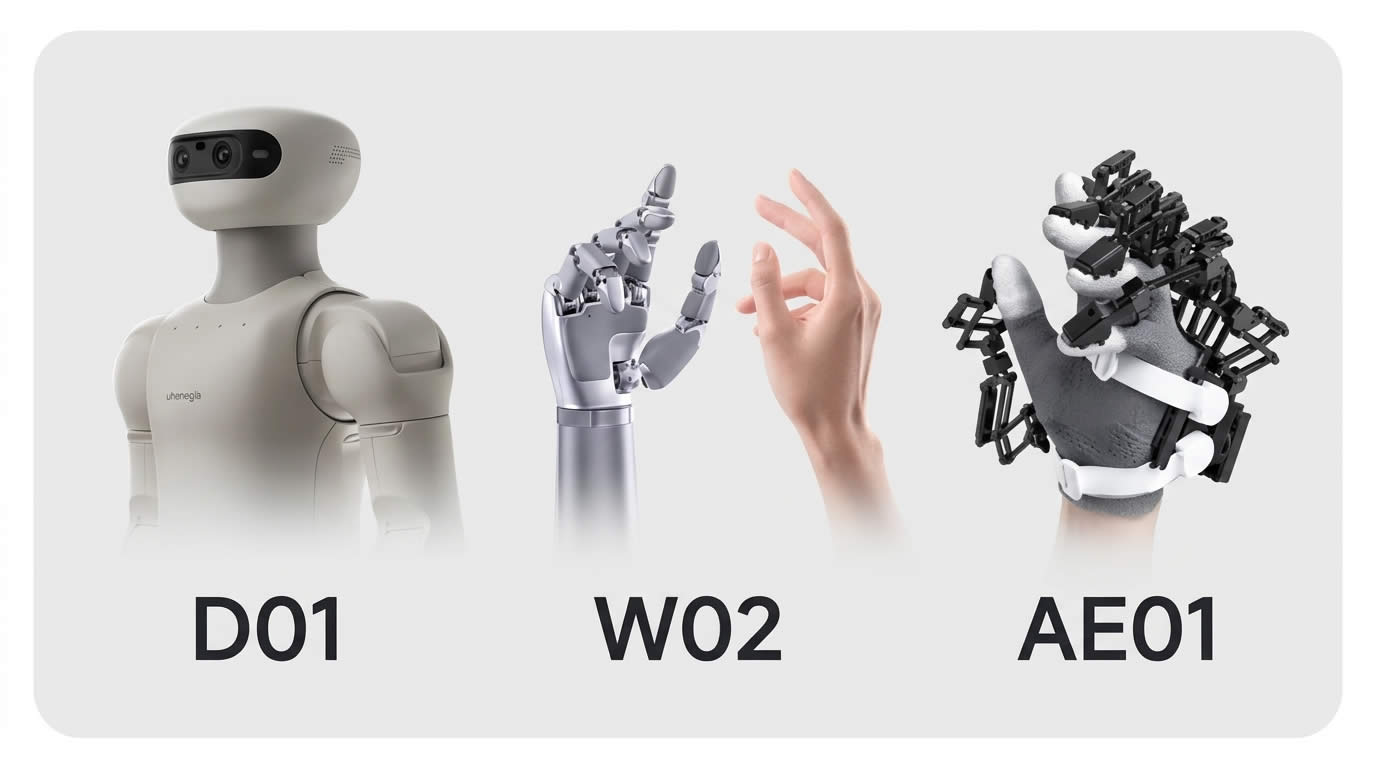
Sharpa presentó tres productos sobre una misma mesa en el stand 514 del David L. Lawrence Convention Center de Pittsburgh esta semana. El D01 es un robot humanoide con detección táctil en todo el cuerpo. La W02 es una mano diestra. El AE01 es un guante de datos tipo exoesqueleto para teleoperación. La línea, anunciada el 28 de septiembre en IROS 2026, la conferencia de IEEE/RSJ que tiene un perfil más académico que comercial, es el primer lanzamiento coordinado de Sharpa desde que la empresa empezó a enviar hardware. La mayoría de los expositores trae una sola cosa. Sharpa trajo una cadena completa.
El detalle que vale la pena mirar con calma está escondido en la ficha técnica de la W02. La mano tiene 21 grados de libertad activos. La mano a la que reemplaza, la W01, tiene 22.
En el negocio de las manos diestras, quitar una articulación no es un gesto neutral. La cantidad de articulaciones es el marcador principal de este mercado: aparece en las fichas técnicas y se cita en las presentaciones para inversionistas. Retroceder una parece un paso atrás. Sharpa lo hizo a propósito, y el razonamiento dice más sobre hacia dónde va esta industria que cualquiera de las especificaciones nuevas.
Tres productos, un solo ciclo de manipulación
Los tres dispositivos funcionan mejor como un solo circuito que como tres productos separados.
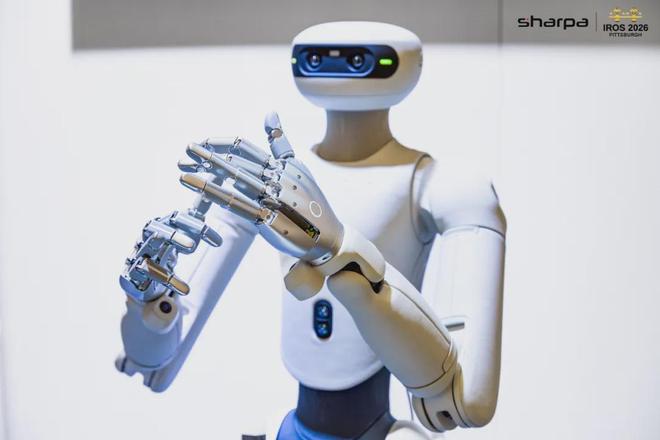
El AE01 es un guante exoesqueleto con 22 codificadores que captura lo que hace una mano humana y lo traslada a un robot en tiempo real. El D01 es el cuerpo: 66 grados de libertad contando las manos, unos 40 kg sin el chasis, brazos de 7 grados de libertad y una repetibilidad del efector final de ±0,2 mm. La W02 es lo que va en la punta de esos brazos. Las fuerzas de contacto, posiciones y posturas registradas durante la operación alimentan las políticas de manipulación, que a su vez mejoran al robot. Sharpa divide esto en ejecutar el movimiento, hacer contacto y aprender de la demostración humana, aunque ese “aprender” se refiere a modelos que la empresa desarrolla por separado y no a algo automático dentro de estas tres cajas.
Para quien no conozca el nombre, conviene saber el panorama comercial. Sharpa informó a fines de agosto más de 4.500 millones de yuanes, unos 669 millones de dólares, en financiamiento acumulado, con una valuación post-money de 22.000 millones de yuanes según reportes, y con Alibaba, Tencent (腾讯), JD (京东), Meituan (美团) y Transsion entre sus inversionistas. Según la prensa, el equipo supera apenas las 200 personas, y cerca del 80 % trabaja en investigación e ingeniería.
Por qué la W02 tiene 21 grados de libertad
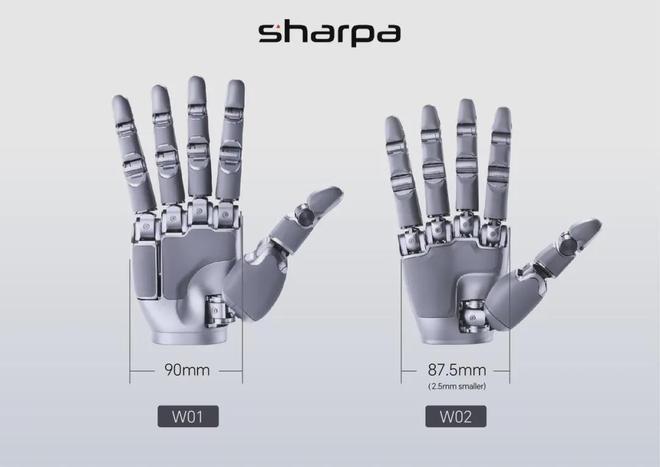
La W01 salió con 22 grados de libertad activos y una estructura de 1,3 kg. La W02 mantiene la arquitectura táctil, pero baja a 21 articulaciones y a menos de 750 gramos, en un paquete de 188 × 87,5 × 40 mm. Sharpa dice que es aproximadamente un 30 % más chica que su predecesora.
La articulación eliminada está en la base del dedo meñique, donde una rotación le permite girar sobre su propio eje. Los ingenieros de Sharpa concluyeron que casi no se usaba al agarrar objetos en el día a día. Quitarla simplificó el mecanismo en esa zona y eliminó un punto de falla.
Es un argumento de ingeniería razonable, y el efecto se puede medir: menos peso colgando del antebrazo, algo que importa para la velocidad del brazo, la duración de la batería y la carga térmica. Pero el costo también es real. Algunos agarres que dependen de la rotación independiente del meñique, sobre todo ciertos agarres de fuerza y el reposicionamiento dentro de la mano, se vuelven más difíciles. Sharpa apuesta a que esos casos no aparecen seguido en las tareas que les importan a sus clientes.
Lo que hace interesante la decisión es el criterio que se aplica. Cuando una mano diestra es un producto de investigación aislado, más articulaciones es simplemente mejor. Cada grado de libertad extra es una demostración más que la mano puede hacer, y el costo de los motores, el cableado y la calibración lo absorbe el presupuesto de un laboratorio. Pero cuando esa misma mano va atornillada al antebrazo de un robot que trabaja un turno de ocho horas, la cuenta se invierte. El polvo, los derrames, los golpes y los tiempos largos de operación suben en la lista de prioridades. La confiabilidad y la facilidad de mantenimiento empiezan a pesar más que la cantidad de articulaciones.
Sharpa mantuvo la detección táctil y sacrificó estructura. La mano sola tiene certificación IP54 contra polvo y salpicaduras, e IP67 con un guante opcional. La detección en las yemas cubre de 5 mN a 30 N con resolución espacial de 1 mm, usando el Dynamic Tactile Array de la empresa, un sistema basado en visión en el que una cámara dentro de cada yema capta la deformación de la superficie de contacto. Una piel electrónica cubre los dedos y la palma con un rango de 0,1 a 20 N. El diámetro mínimo de agarre figura como cero, y eso es lo que le permite levantar tarjetas delgadas y cordones finos.
La diferencia entre 22 y 21 que hay entre el AE01 y la W02 no es una contradicción. El guante conserva los 22 grados de libertad de la mano humana porque los datos que se pierden en la etapa de captura no se recuperan nunca. Siempre se puede manejar una mano más simple con datos más ricos, pero no se puede recuperar un detalle que nunca se grabó. La mano baja a 21 porque, en el campo, la confiabilidad del hardware le gana a la completitud cinemática. Un número tiene que ver con preservar información. El otro, con sobrevivir a un martes por la tarde.
Detección táctil, por capas
La capa más densa está en las yemas de la W02, donde los sensores ópticos resuelven la ubicación y el tipo de contacto hasta el milímetro. Es la capa que detecta el deslizamiento, evalúa si un objeto cede o está firme y maneja el borde de algo delgado.
La segunda capa es la piel electrónica en el resto de la mano, que cubre la palma y los segmentos de los dedos que tocan el objeto en un agarre de fuerza, no en una pinza.
La tercera capa pasa al cuerpo del D01. El robot lleva piel electrónica en los brazos y el pecho, con un muestreo de 100 Hz, un rango de 0,1 a 20 N por elemento sensor y una resolución de fuerza de 0,2 N. Estos números no están pensados para manipulación fina. Sirven para registrar colisiones, como un objeto que roza al pasar o una mano apoyada en el brazo, y Sharpa los presenta como la base para trabajar de forma segura cerca de personas.
La cuarta capa vuelve al operador. El AE01 ofrece 256 niveles de retroalimentación por vibración en cada yema, así la persona que teleopera el robot puede sentir cómo cambia la fuerza del agarre en lugar de deducirlo desde una pantalla.
¿Para qué tanto, si las cámaras ya son tan buenas? Porque una gran parte de las fallas de manipulación ocurre después del contacto, justo donde la visión deja de ayudar. Cuánta fuerza hace falta para cerrar una tapa sin aplastarla. Cuándo dejar de apretar. Si una hoja delgada se está resbalando entre dos dedos. Una cámara puede ver el objeto. No puede sentir la resistencia. El argumento de Sharpa, y es justo, es que el cuello de botella de la manipulación robótica pasó de la percepción al contacto hace tiempo, y la mayoría de los presupuestos de hardware todavía no se pusieron al día.
El problema de datos que el AE01 quiere resolver
La función real del guante tiene menos que ver con el control y más con el suministro.
Los guantes de captura de movimiento son comunes. Lo que no es tan común es un guante que le devuelva fuerza a quien lo usa, y esa diferencia importa para la calidad de los datos. Una grabación que solo registra ángulos de las articulaciones le dice a un modelo adónde fue la mano. Una que además capta la fuerza de contacto, el inicio del deslizamiento y los ajustes de agarre le dice a qué estaba respondiendo la mano. La segunda vale mucho más por cada minuto de trabajo, y el trabajo humano es justamente el recurso escaso acá.
Los datos de teleoperación son caros de producir porque una persona tiene que estar sentada generándolos. La física de contacto simulada todavía no reproduce cómo se comportan los materiales reales bajo fuerza real. Una cámara puede generar millones de imágenes de una taza. No puede generar la sensación de una taza a punto de resbalarse. Ese es el hueco que el AE01 busca achicar, y su diseño sin calibración apunta a lo mismo: sacar la recolección de datos del laboratorio y llevarla a entornos de trabajo, que es donde realmente están las tareas.
Lo que de verdad está probando el local de Dairy Queen
El 29 de agosto, junto con CFB Group, el franquiciado que opera Dairy Queen en China, Sharpa puso un robot detrás del mostrador en un local de DQ sobre la calle Wujiang, en Shanghái. El robot trabaja de 10:00 a 22:00, y la empresa dice que completa el proceso de 55 pasos para preparar un Blizzard. Eso incluye separar un vaso de papel de una pila, alinear el aro metálico de mezcla, servir el helado suave, agregar migas de Oreo, operar la batidora de husillo de alta velocidad y terminar con el giro boca abajo que DQ usa como prueba de espesor.
Lo importante es lo que no cambió. El local mantuvo su equipamiento, ingredientes, herramientas y procedimientos de siempre. No se rearmó nada para el robot. Esa restricción es lo que hace que valga la pena seguir este despliegue, porque las herramientas fueron diseñadas para manos humanas. Es exactamente la condición que los robots van a encontrar en todos lados fuera de una celda hecha a medida.
Sharpa dice que la retroalimentación táctil interviene en el 98 % de esos 55 pasos. Sacar un vaso de papel requiere sentir fricción y resistencia. Una batidora girando exige ajustar el agarre todo el tiempo a medida que cambian la vibración y la carga. El giro final requiere seguir el centro de gravedad del vaso mientras se desplaza.
Ahora, las salvedades. El robot tarda unos seis minutos por Blizzard, contra dos o tres minutos de un empleado con experiencia, así que trabaja a más o menos la mitad de la velocidad humana. Sharpa reconoció que la unidad de primera generación todavía no es rentable y que un retorno de inversión positivo en estos primeros despliegues es poco probable en el corto plazo, con la meta a largo plazo de bajar el costo del hardware a alrededor de 100.000 yuanes con volumen. Al menos un medio describió además el despliegue de Shanghái como teleoperado y no totalmente autónomo, algo que la empresa discute pero sobre lo que no dio detalles públicos. La distinción no es menor. Si hay una persona lista para intervenir, el ahorro de mano de obra es más chico de lo que sugiere el titular, y la idea de “totalmente autónomo” se vuelve más difícil de sostener.
Nada de eso invalida el proyecto. Sí significa que su justificación descansa en algo distinto a la economía de corto plazo.
Hacia dónde apunta la curva de costos
Ese algo son los datos.
El argumento estratégico más claro de Sharpa tiene que ver con de dónde salen los datos de manipulación y cuánto cuestan con el tiempo. Los datos comprados se encarecen a medida que los modelos iteran y el mercado se ajusta. Los datos generados en tus propios locales se acumulan gratis, hora tras hora, mientras el robot siga trabajando. Si esa brecha se mantiene, la empresa dueña del despliegue es dueña de un insumo que crece de forma compuesta y que sus competidores tienen que comprar a precios cada vez más altos.
Es una tesis coherente y difícil de ejecutar. Requiere que el robot sea lo bastante confiable para seguir funcionando, lo bastante barato para desplegarse a gran escala y lo bastante productivo para que un cliente tolere la penalización de velocidad actual. Sharpa quiere entrar primero en hotelería, comercio minorista y gastronomía, con productos para el hogar en la hoja de ruta a partir de 2028.
El director ejecutivo de la empresa planteó la vara sin vueltas. La pregunta no es si un robot puede completar una tarea una vez, sino si un sistema completo puede hacer trabajo complejo en un entorno sin modificar durante mucho tiempo. Es una vara más alta que la que supera la mayoría de las demostraciones.
Al final, el Blizzard de 55 pasos es una prueba de si quitarle una articulación a una mano hace que toda la máquina tenga más chances de seguir funcionando el mes que viene. En el piso de una feria en Pittsburgh, con el robot atrapando palitos en el aire y mezclando bebidas, ese argumento es difícil de evaluar. En un local de la calle Wujiang, un sábado a las 9 de la noche, va a ser más difícil de esquivar.
Fuente: Robots Daily