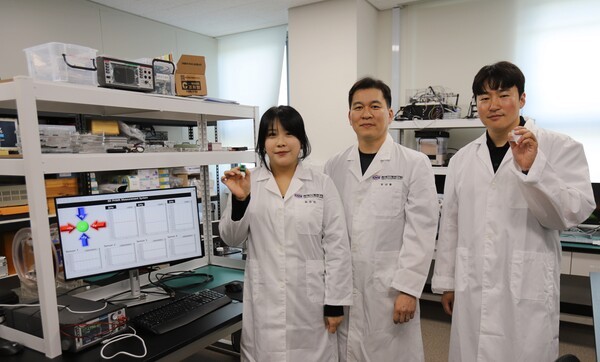
Equipo del investigador principal Oh Sun-jong, del Laboratorio de Biomecánica de KIMM (de izquierda a derecha: la investigadora posdoctoral Kim Mi-jin, el investigador principal Oh Sun-jong y el investigador posdoctoral Jeon Chang-yeop) (foto: KIMM).
Se desarrolló por primera vez en el mundo un sensor magnético de 3 ejes ultracompacto que puede usarse para conocer con precisión el movimiento y la posición en espacios pequeños, como las articulaciones o las puntas de los dedos de un robot. Se trata de una tecnología que, al imprimir nanopartículas sobre el sensor, detecta incluso el campo magnético en dirección vertical, algo difícil de medir con los sensores planos convencionales, y permite medir campos magnéticos en tres direcciones sin un dispositivo de reinicio aparte. Se espera que en el futuro se aplique en áreas que necesitan detectar movimientos precisos, como robots, dispositivos vestibles (wearables) y equipos médicos.
El equipo del investigador principal Oh Sun-jong, del Laboratorio de Biomecánica del Instituto de IA y Robótica del Korea Institute of Machinery and Materials (KIMM, presidido por Ryu Seok-hyun), desarrolló un sensor magnético de 3 ejes ultracompacto que mide al mismo tiempo el campo magnético en las tres direcciones x, y, z. Para lograrlo, imprimió nanopartículas superparamagnéticas mediante inyección de tinta sobre un elemento de magnetorresistencia Hall planar (Planar Hall Magnetoresistance, PHMR).
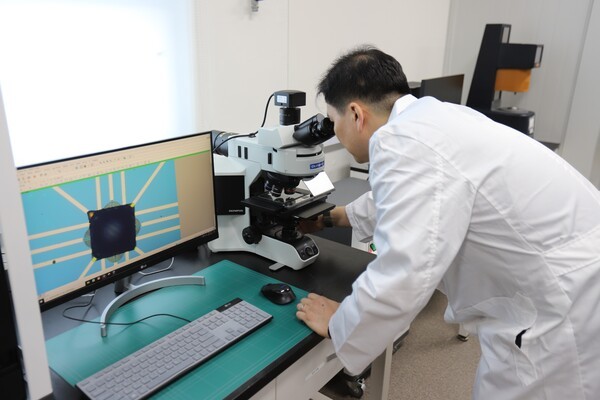
El investigador principal Oh Sun-jong, del Laboratorio de Biomecánica de KIMM, observa al microscopio el sensor magnético de 3 ejes ultracompacto (foto: KIMM).
Los sensores magnéticos planos convencionales pueden medir campos magnéticos de izquierda a derecha y de adelante hacia atrás, pero tienen la limitación de que les cuesta medir el campo que entra de forma perpendicular a la superficie del sensor. El equipo resolvió esto formando sobre el sensor una “guía de flujo” que cambia la dirección del campo magnético. La guía de flujo, hecha con nanopartículas superparamagnéticas, conduce el campo que entra verticalmente hacia la dirección plana que el sensor sí puede medir, de modo que un solo sensor mide el campo en las tres direcciones.
Antes se usaban materiales ferromagnéticos como el níquel o el permalloy en las guías de flujo, pero por la histéresis magnética (el fenómeno por el cual el material conserva magnetismo después de que desaparece el campo) se necesitaba un circuito de reinicio aparte. Además, la fabricación exigía procesos complejos como la galvanoplastia o el mecanizado de precisión.
El equipo de KIMM aplicó nanopartículas superparamagnéticas, cuyo magnetismo desaparece cuando se retira el campo magnético externo, lo que permite medir el campo de forma repetida sin circuito de reinicio. Además, simplificó la fabricación al convertir las nanopartículas en tinta e imprimirlas directamente sobre el sensor.
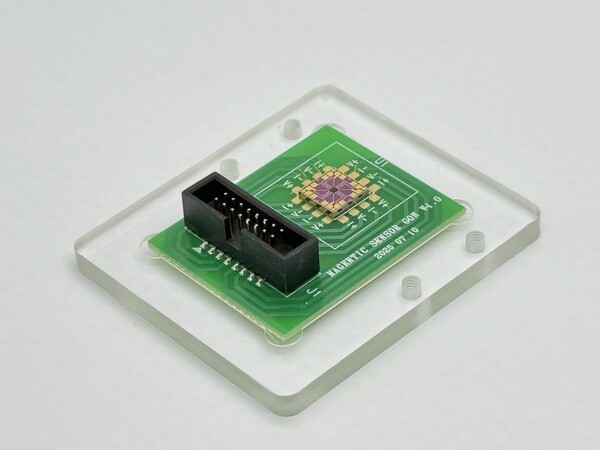
Sensor magnético de 3 ejes ultracompacto con guía de flujo basada en nanopartículas superparamagnéticas, desarrollado por el equipo de KIMM (foto: KIMM).
El equipo aplicó una técnica que, mientras las nanopartículas se solidifican, aplica un campo magnético externo para alinearlas en dirección vertical. Con esto, la sensibilidad al campo magnético en el eje z (vertical) aumentó cerca de 3 veces respecto de lo anterior, y la eficiencia de conversión del campo (la capacidad de redirigir el campo vertical hacia una dirección que el sensor pueda medir) mejoró hasta un 40 %. El sensor mide 500 µm × 500 µm y, con sus 4 elementos sensores funcionando al mismo tiempo, consume apenas unos 16 mW.
Además de campos magnéticos, el sensor puede ampliarse para funcionar como sensor táctil que detecta la fuerza que se genera cuando un robot entra en contacto con un objeto. El equipo combinó sobre el sensor un elastómero con un imán permanente en su interior y lo convirtió en un sensor táctil multieje capaz de medir fuerzas de presión y de empuje. Como la misma plataforma de sensor puede detectar con precisión tanto el movimiento de las articulaciones y la mano de un robot como la fuerza que aparece al tocar un objeto, se espera que se use en manos robóticas, robots blandos, wearables y dispositivos médicos.
El investigador principal Oh Sun-jong dijo: “Lo importante de este trabajo es que, usando nanopartículas superparamagnéticas, resolvimos el problema de la histéresis magnética de los sensores magnéticos de 3 ejes existentes, y logramos un sensor ultracompacto y de bajo consumo con un proceso de impresión sencillo”. Y agregó: “Esperamos que se use ampliamente en campos que necesitan sensores pequeños y precisos, como los robots y los wearables”.
El investigador posdoctoral Jeon Chang-yeop explicó: “La característica de esta tecnología es que, con una sola plataforma de sensor, no solo mide el campo magnético en tres direcciones, sino que además se amplió para detectar fuerzas de presión y de empuje”. Y añadió: “Vamos a extender su aplicación a campos que necesitan medir movimientos y fuerzas con precisión, como manos robóticas, robots blandos, interfaces humano-máquina y dispositivos médicos”.
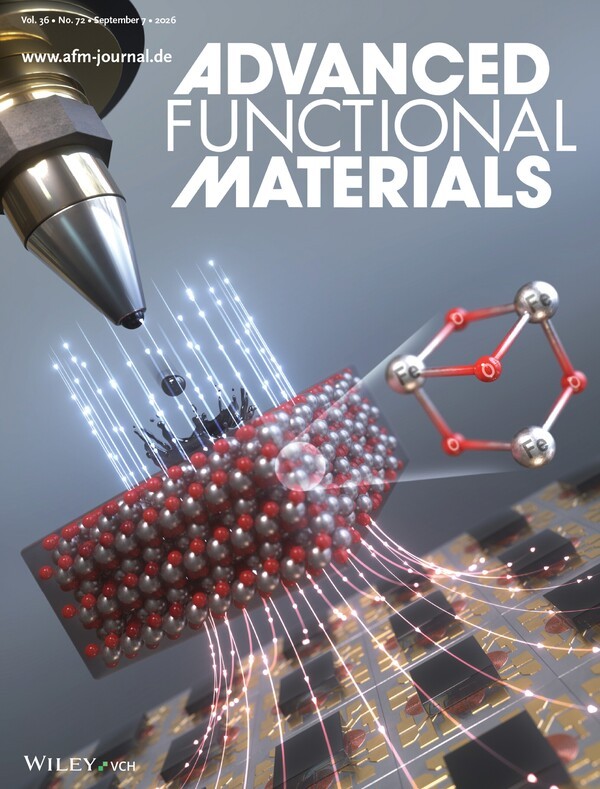
Portada de la revista con el artículo sobre el sensor magnético de 3 ejes basado en nanopartículas superparamagnéticas (foto: KIMM).
La investigación se realizó en colaboración entre el Laboratorio de Biomecánica del Instituto de IA y Robótica de KIMM y el equipo del profesor Kim Cheol-ki, del Daegu Gyeongbuk Institute of Science and Technology (DGIST). Contó con financiamiento del Ministerio de Ciencia y TIC, a través del programa de Grupos de Investigación Estratégica Global TOP del National Research Council of Science & Technology, y con apoyo del Ministerio de Comercio, Industria y Energía y del Korea Evaluation Institute of Industrial Technology. Los resultados se publicaron en junio de 2026 en la revista internacional “Advanced Functional Materials”, y por la calidad y el impacto del trabajo fueron elegidos como artículo de portada (Front Cover) de ese número.
Fuente: 로봇신문 (The Robot News)