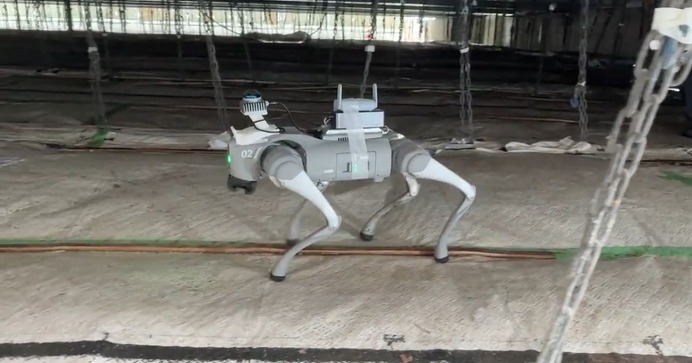
Oriental Shiraishi anunció que, junto con Akari (燈), realizó el 8 de septiembre de 2026 una prueba de campo de una IA de locomoción para robots cuadrúpedos sobre un andamio colgante. Según la empresa, confirmaron que el robot cuadrúpedo puede caminar de forma autónoma con esa IA sobre un andamio colgante con obstáculos y pequeños desniveles.
Oriental Shiraishi está desarrollando un robot cuadrúpedo que recorra las obras para mejorar la productividad y el bienestar en obras de construcción y fábricas. Las dos empresas van a seguir desarrollando juntas la tecnología con el objetivo de lograr rondas automáticas en obra con robots cuadrúpedos.
El contexto: un andamio colgante, un entorno lleno de restricciones
En la construcción y reparación de infraestructura como puentes y autopistas se usan mucho los andamios colgantes. Sobre ellos, el entorno de trabajo tiene muchas limitaciones: techos bajos, cadenas y cables que unen la estructura con el piso, y aberturas que funcionan como acceso para que suban y bajen los trabajadores.
Además, con la tendencia al alza de la temperatura media anual en Japón, en las obras se volvió más importante que nunca controlar el riesgo de golpes de calor y de malestares repentinos de los trabajadores. Para garantizar su seguridad, son indispensables las rondas periódicas por la obra. El objetivo de esta prueba es armar un sistema de rondas con robots cuadrúpedos, capaces de moverse con soltura incluso en espacios reducidos, con piso irregular y techos bajos, y así llevar la gestión de la seguridad a otro nivel.
Tres puntos a validar en la prueba
La prueba se hizo sobre un andamio colgante en una obra real. Se verificó si un robot cuadrúpedo equipado con la IA de locomoción podía caminar sin caerse en un entorno con obstáculos y desniveles en el piso. Concretamente, se validaron estos tres puntos:
- Detección de obstáculos con LiDAR: se confirmó que el robot reconoce obstáculos como las cadenas de suspensión o el equipo de la obra. A partir de esa información, planifica su ruta esquivándolos.
- Control de postura y caminata autónoma con IA: se confirmó que el robot detecta con sus sensores su propia inclinación y la fuerza de reacción que reciben sus patas desde el piso, y que la IA de locomoción controla su postura. Así, pudo caminar de forma autónoma sobre el andamio colgante sin volcar.
- Liberación autónoma de enganches: se confirmó que, cuando una lona o un cable tendido en la obra se le engancha en una pata, el robot lo detecta a partir de lo que perciben sus sensores y la IA de locomoción actúa por su cuenta para soltarse.
Con estos resultados, las dos empresas concluyen que un robot cuadrúpedo puede caminar de forma autónoma con IA de locomoción incluso en un entorno tan restringido como un andamio colgante.
El robot usado: el Go2 de Unitree (宇树科技)
El robot de la prueba fue el “Go2” de Unitree (宇树科技). Mide 31 cm de ancho, 40 cm de alto y 70 cm de largo, y tiene una autonomía de operación continua de 2 horas.
La meta: un “sistema de patrullaje de detección temprana”
De aquí en adelante, las empresas van a usar los datos y el conocimiento obtenidos en esta prueba para avanzar hacia el uso práctico de rondas en obra con robots cuadrúpedos. Su objetivo es lograr un “sistema de patrullaje de detección temprana” que detecte a tiempo cualquier malestar que pueda sufrir un trabajador durante la jornada y evite que la situación se agrave.
Fuente: Robotstart (ロボスタ)