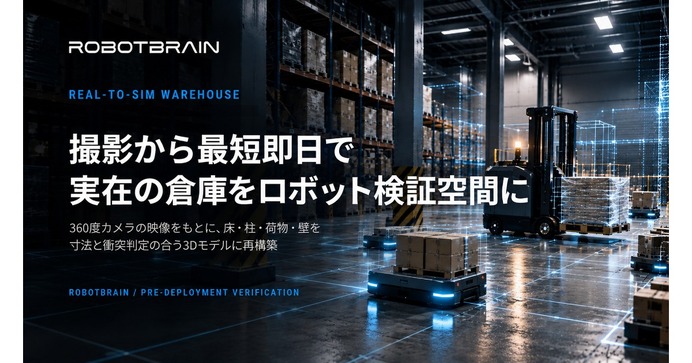
SpaceData Inc. anunció el 9 de octubre de 2026 que probó en un almacén de Japón un método que construye, en tan solo un día, un espacio virtual en el que se pueden hacer circular y evaluar robots, a partir de imágenes de un almacén real tomadas con una cámara de 360 grados.
Según la empresa, incluso en instalaciones en funcionamiento que no tienen planos ni BIM, es posible verificar antes de incorporar robots sus rutas de circulación, posibles interferencias y la cantidad de unidades necesarias, dentro de un espacio virtual que reproduce el propio sitio.
El método se usa para la verificación previa a la implementación de RobotBrain, una plataforma que apoya la incorporación, la operación y el aprendizaje de robots que trabajan en el sitio.
El desafío: evaluar instalaciones existentes sin planos
En almacenes logísticos y fábricas, se está extendiendo el análisis para incorporar robots móviles autónomos (AMR), montacargas autónomos y robots humanoides como respuesta a la falta de mano de obra. Para comprobar antes de la implementación si los robots pueden pasar por los pasillos, si chocan con estanterías o personas y cuántas unidades se necesitan para cumplir con el trabajo, resulta útil hacer funcionar los robots en un espacio virtual que reproduzca el sitio.
Sin embargo, en instalaciones existentes que están en operación muchas veces no se cuenta con planos o modelos BIM actualizados, y solo preparar el espacio virtual para las pruebas ya implica tiempo y costos. También llaman la atención los métodos que generan en poco tiempo espacios 3D fotorrealistas a partir de video, pero como su objetivo es reproducir la apariencia, les cuesta reflejar con precisión en el cálculo físico la forma de los pisos y paredes con los que puede chocar un robot. Según la empresa, el desafío era lograr al mismo tiempo rapidez en la construcción y precisión en el movimiento de los robots.
Un espacio con apariencia real y detección de colisiones
En esta ocasión, la empresa filmó un almacén en Japón con una cámara de 360 grados y generó a partir de ese video un espacio 3D cercano a la imagen real. Usándolo como referencia de posición, dimensiones y apariencia, rehízo como modelos 3D con texturas fotorrealistas los pisos, columnas, cargas y paredes que intervienen en la circulación y el trabajo de los robots. Además, configuró la detección de colisiones (las formas que se usan para calcular el contacto entre objetos) de manera que coincidiera con la geometría de los modelos.
Estas son las cifras obtenidas en la prueba:
- De la filmación al espacio virtual terminado: en tan solo un día
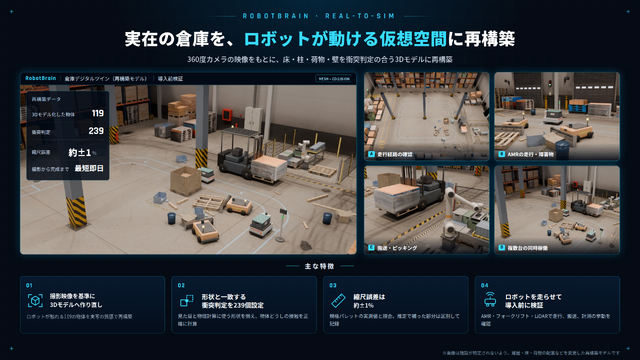
- Objetos modelados en 3D: 119 (pisos, columnas, cargas, paredes y otros elementos que el robot puede tocar)
- Volúmenes de colisión configurados: 239
- Error de escala: aproximadamente ±1% (comparado con las medidas reales de pallets estándar dentro del almacén)
La escala se verificó comparándola con las medidas reales de los pallets estándar del almacén. Las partes completadas por estimación, como las superficies que no se vieron en la filmación, se registran por separado, de modo que más tarde se puede comprobar qué geometría se basa en mediciones reales.
Qué se puede verificar antes de implementar
En el espacio construido, la empresa hizo circular AMR y montacargas y tomó mediciones con LiDAR (sensor láser de distancia) para comprobar el comportamiento en circulación, transporte y medición. Como el espacio tiene dimensiones reales y detección de colisiones, antes de implementar se pueden verificar aspectos como los siguientes:
- Rutas de circulación: comprobar la ruta del robot con el ancho real de los pasillos y la posición de las columnas
- Circulación de AMR y obstáculos: detectar, con base en la detección de colisiones, interferencias con cargas apoyadas en el piso o con columnas
- Transporte y picking: comprobar cómo montacargas o brazos robóticos levantan y bajan la carga
- Operación simultánea de varias unidades: cambiar la cantidad de robots para ver dónde se cruzan o dónde se generan esperas
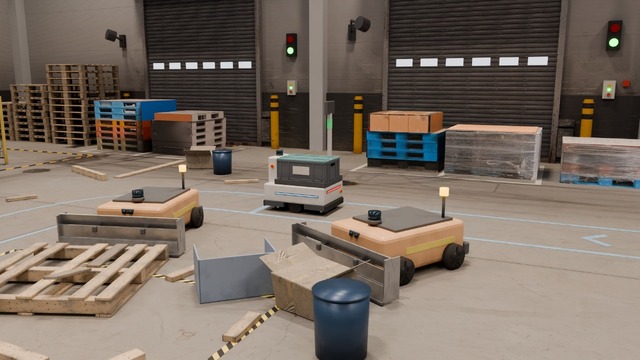
Así se ven los robots funcionando en el espacio virtual (la imagen es un modelo reconstruido en el que se modificaron el edificio, el piso y la disposición de las cargas para que no se pueda identificar la instalación)
El lugar del método dentro de RobotBrain y los próximos pasos
RobotBrain es una plataforma que traslada a los equipos reales los modelos, la cantidad de unidades, la disposición, el control y las condiciones de seguridad verificados en el espacio virtual (Sim to Real), y que devuelve al espacio virtual los datos medidos en el sitio sobre circulación, tareas y anomalías para actualizar el espacio y la configuración (Real to Sim). El nuevo método es la puerta de entrada de la parte Real to Sim, la que lleva el sitio al espacio virtual.
Como permite preparar en poco tiempo, desde la filmación, un espacio que reproduce el propio sitio incluso en instalaciones existentes sin planos, las empresas pueden empezar la verificación previa sobre su propio almacén y no sobre un almacén de muestra.
A futuro, la empresa planea ampliar el alcance a verificaciones en fábricas y a simulaciones de robots humanoides. Afirma que el método de combinar el espacio 3D generado a partir del video con modelos 3D puede aplicarse también a instalaciones distintas de los almacenes como forma de registrar el estado actual de espacios interiores, y que lo va a consolidar como procedimiento de verificación previa a la implementación de RobotBrain.
Fuente: Robotstart (ロボスタ)