“La clave del humanoide de uso general es integrar percepción y acción… la IA no es la respuesta a todos los problemas”
“En la era de la IA hay que renovar la educación universitaria y el sistema de evaluación de la I+D nacional”… Candidata al comité directivo de IEEE RAS, busca elevar el perfil de la investigación robótica coreana e impulsar cambios en la comunidad académica internacional
Ayoung Kim, profesora de la Facultad de Ingeniería Mecánica de la Universidad Nacional de Seúl (nacida en 1983), es una investigadora en robótica de nivel mundial en los campos de la percepción robótica (Robotic Perception), la localización y mapeo simultáneos (SLAM) y la inteligencia artificial espacial (Spatial AI).
Se graduó en 2005 en la Facultad de Ingeniería Mecánica y Aeroespacial de la Universidad Nacional de Seúl y obtuvo su maestría en la misma universidad en 2007. En la Universidad de Michigan, en Estados Unidos, recibió una maestría en Ingeniería Eléctrica en 2011 y un doctorado en Ingeniería Mecánica en 2012. Después pasó por el Instituto de Investigación en Electrónica y Telecomunicaciones de Corea (ETRI) y entre 2014 y 2021 fue profesora del Departamento de Ingeniería Civil y Ambiental de KAIST. En 2021 se incorporó a la Facultad de Ingeniería Mecánica de la Universidad Nacional de Seúl. En septiembre de ese mismo año fue nombrada consejera externa de Hyundai Engineering.
La profesora Kim ha logrado resultados destacados en la investigación sobre estimación de posición y estado de robots y conducción autónoma mediante la fusión de distintos sensores, como LiDAR, cámaras y radar. En particular, “Scan Context”, una técnica de reconocimiento de lugares basada en LiDAR que desarrolló en 2018, se considera uno de los resultados de investigación más representativos y es muy utilizada por la comunidad mundial de investigación en robótica.
Fue elegida Young Scientist del Foro Económico Mundial (WEF) en 2016 y recibió el premio a jóvenes investigadores de la Sociedad Coreana de Robótica en 2019. En 2026 obtuvo el “Rising Star Award 2026” que otorga MassRobotics, en Estados Unidos. Además, fue seleccionada como conferencista distinguida de la IEEE Robotics and Automation Society (RAS) para el periodo 2026 a 2028, y se desempeña como editora sénior (Senior Editor) de la revista internacional IEEE Robotics and Automation Letters (RA-L).
Recientemente, “GaRLILEO”, un estudio sobre localización basada en radar para robots cuadrúpedos realizado junto con investigadores del RAI Institute de Estados Unidos, fue elegido como uno de los tres mejores artículos de la temporada de abril a junio de 2026 del International Journal of Robotics Research (IJRR). También participa como coeditora del “SLAM Handbook”, una obra de referencia clave en el campo de la robótica.
Este año, además, se postuló a la elección del Comité Administrativo (AdCom), el máximo órgano de decisión de IEEE RAS, y ha mostrado una firme voluntad de fortalecer el perfil internacional de la investigación robótica coreana y de mejorar el sistema de revisión de artículos académicos para adaptarlo a la era de la IA. El 18 de septiembre nos reunimos con ella en su laboratorio de la Universidad Nacional de Seúl para conversar sobre su pasión por la investigación en robótica, sus resultados y su trayectoria, y los motivos de su candidatura.
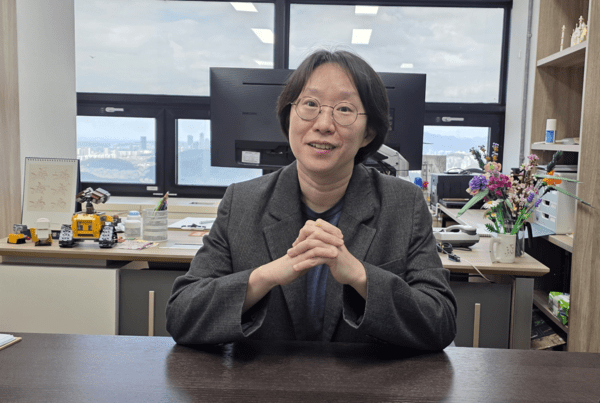
La profesora Ayoung Kim, de la Facultad de Ingeniería Mecánica de la Universidad Nacional de Seúl, durante la entrevista con este medio en su laboratorio el pasado 18 de septiembre.
◇ Últimamente la “IA física” (Physical AI) se ha convertido en uno de los temas más importantes de la robótica. ¿Cuál cree que es la diferencia más esencial entre la IA física y la robótica tradicional o la inteligencia artificial corporizada (Embodied AI)?
“Mi campo de investigación es la localización y mapeo simultáneos (SLAM), que está más en el punto de encuentro entre la visión por computadora y la robótica que en el hardware. Como trabajo sobre todo con sensores, mi visión de la IA física puede ser algo distinta de la de quienes investigan hardware.
Para mí, el mayor cambio es que las tecnologías basadas en modelos matemáticos están pasando a enfoques basados en datos (data-driven). Lo más importante es que, gracias a este cambio, se empiezan a resolver problemas que antes eran difíciles de abordar.
Por ejemplo, antes hacían falta algoritmos de varias etapas: se calculaban matemáticamente los datos de los sensores para generar información tridimensional y, a partir de ella, se reconocía el entorno y se tomaban decisiones. Ahora ese proceso puede resolverse de extremo a extremo (end-to-end) con redes neuronales. Esto está teniendo un impacto considerable en la percepción robótica y en la comprensión del espacio.
Comparado con la robótica tradicional, creo que el mayor cambio es que las técnicas de percepción y estimación que se basaban en modelos matemáticos se están desplazando rápidamente hacia las redes neuronales y los datos.
Este cambio también está ampliando mucho el alcance de lo multimodal. Antes bastaba con combinar dos sensores distintos para hablar de multimodalidad. Ahora se está avanzando más allá de la simple combinación de información de sensores, hacia el uso incluso de modelos de lenguaje.
Por ejemplo, cuando un robot construía un mapa, antes se concentraba en reconocer la posición o la forma de un objeto, como una taza. Ahora, con modelos de lenguaje, intenta entender también qué es ese objeto y cómo se usa.
En definitiva, la información que procesa el robot gana dimensiones y se amplía la variedad de datos y modalidades que utiliza. Ese es, desde mi campo, el mayor cambio que trae la IA física.”
◇ Sus áreas de investigación centrales son la percepción robótica y la inteligencia artificial espacial. Las personas entienden el espacio de forma natural, pero para un robot es un problema muy difícil. ¿Qué capacidad le falta más a un robot hoy para poder decir que “entiende” el mundo real?
“Paradójicamente, lo que las personas hacen bien y lo que los robots hacen bien son cosas distintas. Esto vale tanto para el hardware como para la percepción espacial. Por ejemplo, si una persona mira una sala una vez y cierra los ojos, puede recordar más o menos dónde estaba la televisión y dónde estaba el sofá. Pero le cuesta recordar con precisión cuántas pulgadas tenía la televisión o a cuántos metros estaba el sofá de la televisión.
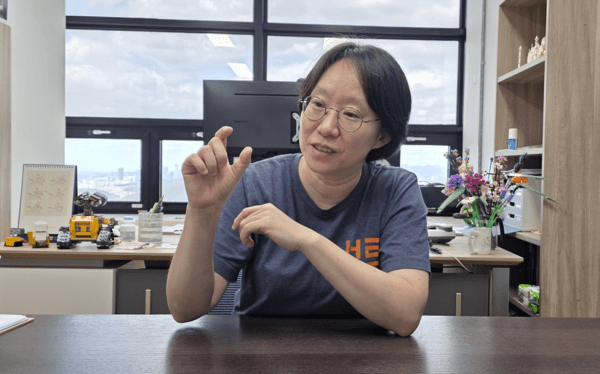
La profesora Ayoung Kim, de la Facultad de Ingeniería Mecánica de la Universidad Nacional de Seúl, durante la entrevista con este medio en su laboratorio el pasado 18 de septiembre.
En cambio, un robot que recorre un espacio una sola vez con sus sensores puede captar datos numéricos, como el tamaño o la distancia de los objetos, con mucha más precisión que una persona. Pero en lugar de entender que ese objeto es una televisión, puede quedarse en reconocerlo simplemente como un objeto negro y rectangular.
Es decir, los robots son muy buenos midiendo con precisión la información geométrica del espacio, pero han sido relativamente débiles para entender el significado de ese espacio o de esos objetos.
Para ir más allá de saber qué es un objeto y entender para qué se usa o qué relación tiene con otros objetos, se necesita una capacidad de razonamiento de un nivel superior.
Recientemente, con la llegada de los grandes modelos de lenguaje (LLM), esa comprensión semántica y esa capacidad de razonamiento se están complementando rápidamente. Sin embargo, desde el punto de vista de la robótica, lo que todavía falta es velocidad de procesamiento. En un robot real el procesamiento en tiempo real es muy importante, pero como la investigación en percepción (Perception) está liderada por la visión por computadora, no siempre parte de la premisa del tiempo real.
Quienes investigamos en el punto de encuentro entre la robótica y la visión por computadora, como yo, tenemos que mejorar la precisión y, al mismo tiempo, reducir la carga de cómputo lo suficiente como para que el sistema pueda ir montado en un robot real, además de asegurar una velocidad de procesamiento suficiente.
En definitiva, creo que un desafío de investigación importante es encontrar el equilibrio óptimo entre tres factores: precisión de percepción, eficiencia de cómputo y velocidad de procesamiento en tiempo real.”
◇ El SLAM fue durante mucho tiempo la tecnología clave de la navegación autónoma de robots. Con el rápido avance de la IA generativa, los modelos del mundo y los VLM y VLA, ¿hacia dónde cree que evolucionará el SLAM?
“Entre los investigadores de SLAM se dice que el SLAM ya es un problema casi resuelto. Pero yo creo que hay que revisar el propio término SLAM.
SLAM (Simultaneous Localization and Mapping) es, literalmente, una tecnología que realiza al mismo tiempo la estimación de posición (localización) y la construcción de mapas (mapeo). En realidad, son dos campos que tratan problemas distintos, pero se agrupan bajo el nombre de SLAM.
Con el avance de la tecnología, creo que la localización y el mapeo podrían evolucionar en direcciones diferentes.
En primer lugar, es muy probable que el mapeo vaya más allá de simplemente crear mapas del espacio y evolucione hacia la “memoria espacial” (Spatial Memory). Se trata de que el robot recuerde los espacios que ya visitó y guarde, vinculada a ese espacio, información sobre experiencias o eventos que ocurrieron allí. Dicho de otro modo, podría evolucionar hacia un sistema de memoria que combine información espacial y episodios.
La localización, en cambio, es el problema de qué tan bien puede un robot conocer su propia posición y estado dentro de un espacio. Creo que este campo evolucionará en torno a las técnicas de estimación de estado (State Estimation) y que logrará una sinergia mayor al combinarse con VLA (Vision-Language-Action) o con el aprendizaje por refuerzo (Reinforcement Learning).
Por eso, más que seguir el esquema actual de una tecnología única e integrada, creo que el SLAM probablemente evolucione por dos caminos: el mapeo hacia la memoria espacial y la comprensión inteligente del entorno, y la localización hacia el apoyo a la estimación de estado del robot y a la inteligencia de acción y control.”
◇ Su laboratorio investiga el SLAM multimodal, que combina no solo cámaras sino también diversos sensores como LiDAR, radar 4D e IMU (unidad de medición inercial). Cuando los humanoides y los robots móviles autónomos lleguen a las plantas industriales, ¿cuál cree que será la combinación de sensores más realista?
“Básicamente, creo que la visión, es decir, las cámaras, son indispensables. A eso se le puede sumar LiDAR según cuánto se desplace el robot.
En una planta industrial típica el trabajo se hace en espacios relativamente estructurados, así que la combinación de cámara y LiDAR puede ser eficaz. En cambio, otras modalidades de sensores que yo investigo, como el radar o las cámaras térmicas, creo que serán muy útiles en entornos especiales como defensa o seguridad.
Eso sí, para usar robots de verdad en la industria hay que tener en cuenta la rentabilidad, porque al final el robot es un producto que hay que fabricar y vender. En ese sentido, el LiDAR es relativamente caro, así que conviene resolver los problemas apoyándose en la visión todo lo posible.
En particular, los humanoides buscan automatizar el trabajo de las personas. Las personas no tienen LiDAR, pero perciben su entorno con dos ojos y realizan todo tipo de tareas.
Por eso me parece realista que los robots también resuelvan los problemas principalmente con visión estéreo (Stereo Vision), usando dos cámaras de forma similar al sistema visual humano, y que agreguen otros sensores solo cuando sea necesario.”
◇ Al fusionar sensores tan distintos en un solo sistema multimodal, ¿cuál es el problema técnico más difícil?
“Uno de los problemas más difíciles es determinar con precisión la incertidumbre (uncertainty) de la información que aporta cada sensor. Supongamos que tenemos cuatro sensores: A, B, C y D. Cada uno aporta información sobre el entorno o la posición del robot, pero no todos sus valores son exactos. Pueden dar valores un poco distintos.
El investigador de SLAM tiene que combinar la información de estos sensores para estimar dónde está el robot y cómo es el mapa a su alrededor. Pero si la cámara estima que un objeto está a 3 m y otro sensor estima 4 m, es muy difícil saber qué tan equivocada está realmente cada medición.
Si pudiéramos saber con exactitud cuánto error tiene el sensor A y cuánto el sensor C, podríamos asignarle a cada uno un peso adecuado según su fiabilidad y obtener un resultado más preciso.
El problema es que estimar esa incertidumbre con precisión no es nada fácil. Se puede usar aprendizaje profundo, pero para eso se necesitan suficientes datos de referencia para el entrenamiento. Y ya es difícil generar datos de referencia que indiquen cuánto se equivocó la medición de un sensor. Por supuesto, hay mucha investigación activa que intenta estimar o superar esa incertidumbre con aprendizaje profundo, y a mí también me parece una dirección muy valiosa.
En definitiva, lo importante en el SLAM multimodal no es simplemente juntar los datos de varios sensores, sino estimar con precisión la fiabilidad y la incertidumbre de la información de cada uno y, a partir de eso, obtener el resultado de fusión óptimo.”
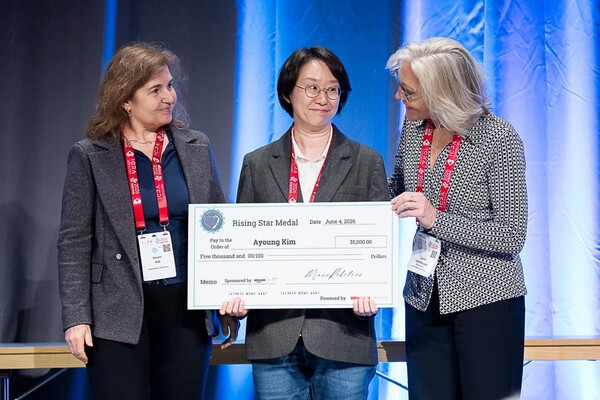
La profesora Ayoung Kim, de la Facultad de Ingeniería Mecánica de la Universidad Nacional de Seúl (al centro), al recibir en junio el Rising Star Award de MassRobotics, uno de los mayores centros de innovación en robótica del mundo, en Estados Unidos.
◇ Su investigación más conocida, “Scan Context”, se convirtió en una técnica de reconocimiento de lugares basada en LiDAR muy utilizada en todo el mundo. ¿Qué problema quería resolver cuando empezó esa investigación en 2018?
“En realidad, Scan Context no nació como un proyecto para desarrollar una técnica de reconocimiento de lugares con LiDAR. En ese momento yo estaba en el Departamento de Ingeniería Civil y Ambiental de KAIST y tuve la oportunidad de colaborar con un profesor que investigaba urbanismo. A él le interesaba medir de forma objetiva qué tan abierto es un espacio determinado.
Por ejemplo, un espacio despejado por todos lados, como una cancha deportiva, es muy abierto, mientras que un espacio cerrado por arriba, como un paso subterráneo o la parte de abajo de un puente, se siente relativamente cerrado. El punto de partida fue preguntarse si esa apertura del espacio podía expresarse con números en lugar de con la percepción subjetiva de las personas.
Justo en ese momento yo estaba mapeando espacios urbanos con LiDAR, así que tenía datos de mapas LiDAR tridimensionales. Con ellos se podía calcular qué tan abierto era el espacio en un punto determinado.
Pero a medida que avanzaba la investigación descubrimos algo interesante: el valor que indicaba la apertura del espacio cambiaba según la ubicación. Por ejemplo, en el punto A el valor era 10 y, al moverse un poco hasta el punto B, daba 100.
Entonces pensé que, al revés, esas características espaciales podían servir para averiguar en qué lugar se encuentra un robot. Esa idea fue evolucionando y así nació la técnica de reconocimiento de lugares Scan Context.”
◇ Si tuviera que diseñar Scan Context hoy, ¿cómo le incorporaría las tecnologías de IA más recientes?
“Aunque volviera a desarrollar Scan Context hoy, creo que más bien no usaría IA, porque la IA puede hacer que el sistema sea más pesado. La gran ventaja de Scan Context es que el algoritmo es sencillo, el tamaño de los datos es pequeño y la carga de cómputo es baja. Y aun así tiene un muy buen rendimiento en el reconocimiento de lugares.
Creo que la razón por la que tantos investigadores lo citan y lo usan en la práctica está en esa simplicidad y esa eficiencia. Claro que, si con IA se pudiera mejorar aún más el rendimiento, sería bueno, pero si sin IA ya se logra un rendimiento suficientemente bueno, no hace falta introducirla. La IA no es la mejor solución para todos los problemas.
De hecho, cuando hacemos investigación conjunta con empresas, a menudo nos piden tecnologías que no usen GPU. Para usar aprendizaje profundo hay que montar una GPU en el robot, con el costo y el consumo de energía que eso implica. Por eso creo que es importante distinguir los problemas que requieren IA de los que no, y elegir la tecnología más adecuada para el robot real.”
◇ Últimamente también le dedica mucha atención a la investigación sobre percepción y navegación robótica con radar 4D. Si las cámaras y el LiDAR ya se usan ampliamente, ¿por qué es importante el radar 4D?
“El radar 4D es importante porque aporta un tipo de información distinto al de las cámaras o el LiDAR. La información que puede medir cada sensor es complementaria.
Para empezar, el radar tiene una longitud de onda mayor que la de las cámaras o el LiDAR, así que puede medir de forma relativamente estable incluso en entornos con niebla, humo o en zonas de desastre. Es decir, el radar puede aportar información útil en entornos donde a las cámaras o al LiDAR les cuesta funcionar bien.
Otra característica importante es su capacidad para medir velocidad. El radar puede medir directamente la velocidad relativa de un objeto gracias al efecto Doppler. En cambio, las cámaras o el LiDAR convencional tienen que estimar la velocidad mediante procesos como comparar información de varios instantes.
Por estas características, el radar puede compensar las limitaciones de los sensores existentes. Sin embargo, los datos de radar tienen más ruido (noise) que los de las cámaras o el LiDAR y la información medida es compleja, así que procesarla e interpretarla presenta dificultades técnicas. Esa es también la barrera de entrada de la investigación con radar.”
◇ Entonces, ¿cree que el radar 4D podría consolidarse como uno de los sensores clave de los robots en el futuro?
“Creo que tiene bastantes posibilidades. Para empezar, es más barato que el LiDAR y muy pequeño. Últimamente están apareciendo radares 4D para robots pequeños del tamaño de una tapa de botella. Tampoco consumen mucha energía, y hay productos que se pueden usar con una simple conexión USB, sin cableado complicado.
El que compramos en mi laboratorio como kit de desarrollo costó entre 300.000 y 500.000 wones, y creo que cuando arranque la producción en masa su precio podría bajar a un nivel parecido al de una cámara. Considerando su bajo precio, su tamaño reducido, su bajo consumo y una capacidad de medición diferente a la de los sensores existentes, creo que las aplicaciones del radar 4D van a crecer todavía más.”
La profesora Ayoung Kim durante su conferencia magistral en el congreso UR2018. (Foto: The Robot News)
◇ También ha investigado conjuntos de datos multirradar marinos, como MOANA. Más allá de los autos o los robots de interiores, ¿cómo deberían evolucionar la percepción y la navegación robótica en entornos especiales como el mar?
“Mi laboratorio publica muchos conjuntos de datos porque impulsamos al mismo tiempo dos grandes líneas de investigación. Una es ver si los problemas se pueden resolver sin aprendizaje profundo; la otra es resolver problemas nuevos con aprendizaje profundo.
Pero para usar aprendizaje profundo se necesitan suficientes datos de entrenamiento. Para las imágenes de cámara hay bastantes datos acumulados, pero en áreas que usan sensores especiales como el radar, muchas veces faltan los datos mismos.
Aunque uno quiera investigar nuevas técnicas de navegación en entornos marinos, casi no hay conjuntos de datos públicos disponibles, o son muy limitados. Por eso decidimos construir y publicar nosotros mismos los datos, para ampliar la base de la investigación en esa área.
El tipo de sensor adecuado para el sistema de navegación de un robot depende del entorno en el que se use. Por ejemplo, en el mar hay que usar sensores adecuados para ese entorno, empezando por el radar marino, mientras que para un humanoide que trabaja en una planta industrial puede ser apropiado basarse en cámaras y agregar LiDAR cuando haga falta.
En definitiva, la combinación de sensores debe variar según el entorno en el que actúa el robot y la tarea que tiene que cumplir. Una vez definidos los sensores, hay que elegir también los algoritmos y métodos de procesamiento adecuados. En algunas partes puede convenir aplicar aprendizaje profundo, mientras que en otras puede ser más eficiente resolverlo con modelos matemáticos existentes o algoritmos tradicionales.
Por eso creo que el desafío para los investigadores será encontrar la combinación de sensores más adecuada para cada entorno y objetivo, decidir si cada función usará IA o algoritmos tradicionales, y así construir el sistema óptimo.”
◇ Entre septiembre de 2024 y agosto de 2025 realizó estancias de investigación en el RAI Institute de Estados Unidos y en el Oxford Robotics Institute del Reino Unido. Tras conocer de cerca la investigación robótica en Estados Unidos y Europa, ¿cuáles le parecen las fortalezas de la investigación robótica coreana y qué debería mejorar?
“La mayor fortaleza de Corea es que la capacidad individual de sus investigadores es muy alta. Cuando uno investiga en el extranjero, vuelve a darse cuenta de lo inteligentes y dedicados que son los estudiantes coreanos. Hacen mucha investigación en relativamente poco tiempo y tienen una gran capacidad para producir resultados con impacto académico. De hecho, al hacer investigación conjunta con instituciones extranjeras de primer nivel, pude confirmar que el nivel de los estudiantes e investigadores coreanos es plenamente competitivo frente a los equipos de investigación más importantes del mundo.
Lo que falta, en cambio, es que el entorno de investigación y el sistema institucional que respaldan esa capacidad no están suficientemente desarrollados. Por ejemplo, cuando uno hace una estancia en la Universidad de Oxford, está todo organizado de forma sistemática: qué trámites tiene que hacer un investigador externo para usar las instalaciones de investigación o la biblioteca. El apoyo administrativo y los procedimientos de acceso necesarios para investigar están bien resueltos. En Corea, en cambio, creo que esos sistemas de apoyo a la investigación y los procedimientos de acceso para investigadores externos están relativamente poco sistematizados.
Como la capacidad individual de los investigadores es muy alta, si se mejoran también las instituciones y el entorno de investigación, la competitividad internacional de la investigación robótica coreana puede crecer todavía más.”
◇ Durante sus estancias en Estados Unidos y el Reino Unido, ¿qué investigaciones realizó concretamente?
“Cuando fui a Oxford presenté una propuesta de proyecto de investigación conjunta y tuvo buenos resultados. Con esa base conectamos a los investigadores de Oxford con los estudiantes de mi laboratorio en Corea, identificamos distintos temas de investigación y llevamos adelante en paralelo tres o cuatro proyectos conjuntos.
En Estados Unidos hice investigación conjunta con el equipo del RAI Institute. El RAI Institute es un centro de investigación en robótica e IA fundado por Marc Raibert, ex CEO de Boston Dynamics, que antes se conocía como Boston Dynamics AI Institute. Con su equipo de percepción robótica (Perception) investigamos cómo montar un radar en un robot cuadrúpedo para que navegue y estime su posición de forma estable.
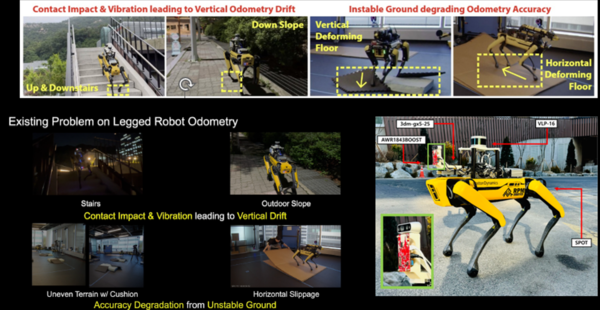
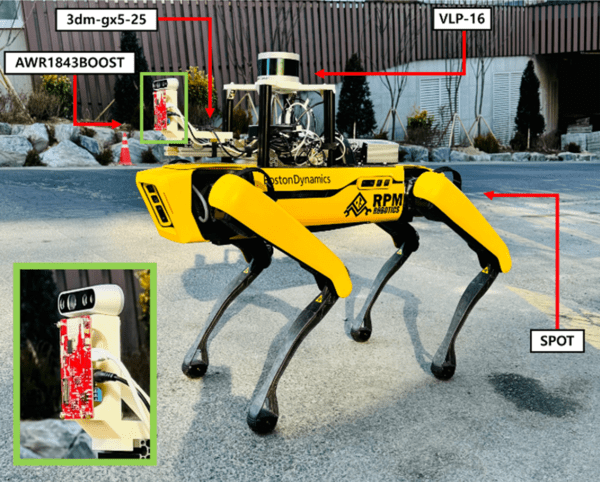
El equipo de la profesora Ayoung Kim aplicó un sensor de radar para robótica a un robot cuadrúpedo y demostró por primera vez que puede mejorar la navegación autónoma y la localización del robot. El equipo mostró que es posible lograr una navegación estable usando la información de velocidad que aporta el radar, sin depender de cámaras ni de LiDAR. El estudio se publicó recientemente en el International Journal of Robotics Research (IJRR), fue elegido entre los tres mejores artículos de la temporada y recibió una Honorable Mention. Este resultado se considera una investigación importante que muestra el potencial del radar como sensor de percepción clave para distintos robots móviles en el futuro.
Publicamos los resultados en un artículo conjunto, el estudio llamado “GaRLILEO”. Salió el 26 de junio de 2026 en IJRR (The International Journal of Robotics Research), una revista internacional de gran prestigio en robótica. Hace poco, además, me avisaron que el artículo fue elegido como uno de los tres mejores de la temporada de abril a junio de 2026 de IJRR y que recibiría una mención especial (Honorable Mention).
Esta investigación es una técnica que estima el estado de movimiento del robot sin depender de cámaras ni de LiDAR, fusionando la información de velocidad Doppler del radar, la información cinemática de las patas del robot y las mediciones del sensor inercial. Su valor está sobre todo en que permite estimar con más precisión la posición y el movimiento de un robot cuadrúpedo en distintos entornos, como escaleras o rampas. Me parece significativo que la investigación conjunta con una institución extranjera se haya traducido en un resultado académico concreto.”
◇ La carrera por desarrollar robots humanoides avanza muy rápido, con China y Estados Unidos a la cabeza. ¿Dónde cree que está hoy el mayor cuello de botella de la tecnología humanoide: en el hardware, los datos, los modelos de IA o la percepción e inteligencia espacial del robot?
“Creo que cada área tecnológica, por separado, avanza muy rápido. Pero lo importante es qué tan bien se pueden integrar esas tecnologías. Lo que los humanoides buscan reproducir, en última instancia, es la variedad de acciones que realizan las personas. Y una persona no ejecuta una sola función. Camina sin caerse manteniendo el equilibrio y, al mismo tiempo, percibe el espacio que la rodea, evalúa la situación y decide qué hacer. Es decir, el desplazamiento, el equilibrio, la percepción espacial, el razonamiento y el juicio ocurren a la vez.
La tecnología humanoide actual, en cambio, tiende a concentrarse en mejorar el rendimiento de áreas individuales, como la marcha, el control del equilibrio, el reconocimiento de objetos o la generación de acciones. Cada tecnología avanza rápido, pero creo que el esfuerzo por integrarlas de forma orgánica es relativamente escaso.
Claro que la tecnología humanoide todavía está en una etapa temprana y cambia tan rápido que ya cuesta seguirle el ritmo al avance de cada tecnología por separado. Pero creo que, cuando la madurez técnica aumente, se va a prestar más atención no solo al avance independiente de cada área, sino a cómo se conectan e integran entre sí.”
◇ ¿Qué avances técnicos cree que hacen falta para que los humanoides de uso general se usen a un nivel significativo en la industria real?
“Quizás lo digo porque investigo inteligencia espacial, pero creo que, en primer lugar, la inteligencia espacial tiene que integrarse más estrechamente con el aprendizaje por refuerzo y con las técnicas de generación de movimiento (Motion Generation). Las personas también perciben su entorno de forma constante cuando hacen una tarea. Por muy buena que sea la técnica de marcha, si el robot no entiende bien el espacio que lo rodea, inevitablemente surgirán problemas en el trabajo real. Por eso creo que la capacidad del robot para entender el espacio tiene que reflejarse más a fondo en la generación de acciones y en el control.
Otro punto importante es el avance de la mano (Hand) del robot, es decir, del efector final. No es mi área de especialidad, pero creo que, para que un humanoide de uso general reemplace de verdad el trabajo de las personas en la industria, la tecnología de manos o pinzas (Gripper) tiene que avanzar mucho más que ahora. Hoy se usan mucho las pinzas de dos o tres dedos, pero con esas estructuras es difícil usar tal cual la variedad de herramientas que usaban las personas. Por ejemplo, para que un robot trabaje en una línea de producción con el destornillador que usa una persona, no basta con poder agarrar objetos: tiene que sujetar la herramienta de forma estable y manipularla con precisión.
No tiene que ser necesariamente una estructura de cinco dedos idéntica a la mano humana. Puede tener tres o cuatro dedos, o ser un efector de una forma completamente distinta. Lo importante es desarrollar manos o pinzas adecuadas para las distintas herramientas y tareas de la industria real. En definitiva, para que los humanoides de uso general generen un valor industrial concreto, creo que tiene que darse no solo la integración de la percepción espacial y el control de acciones, sino también el avance de las manos y efectores finales capaces de hacer el trabajo real.”
◇ ¿Hay algún desafío de investigación en robótica que quiera resolver sí o sí en los próximos 5 años, o 10 como mucho?
“Quiero seguir investigando en SLAM (localización y mapeo simultáneos) las tecnologías multimodales (multimodal) que fusionan distintos sensores, como cámaras y LiDAR. Mi objetivo final es aplicar esas tecnologías multimodales a plataformas robóticas reales, como humanoides o robots cuadrúpedos, para lograr inteligencia espacial (Spatial AI).
Hoy la investigación en inteligencia espacial está liderada sobre todo por la visión por computadora, así que la tecnología avanza centrada en las cámaras. Por eso, aunque se agreguen otros sensores como el LiDAR, muchas veces se termina aplicando por separado los algoritmos desarrollados para cada sensor y combinando después los resultados.
Pero si la información de las cámaras y del LiDAR se fusiona desde una etapa más fundamental del procesamiento de datos, se pueden compensar las limitaciones de cada sensor y lograr un rendimiento de percepción muy superior.
De aquí en adelante, creo que será importante investigar cómo usar para la inteligencia espacial estos sistemas multimodales que combinan de forma orgánica distintos sensores y, además, cómo representar, almacenar y aprovechar la información espacial tridimensional que percibe el robot.
En definitiva, el desafío central en el que quiero concentrarme en los próximos 5 a 10 años es desarrollar tecnologías que integren la información de distintos sensores para entender con precisión el espacio físico real y conectar eso con la inteligencia del robot.”
La profesora Ayoung Kim, de la Facultad de Ingeniería Mecánica de la Universidad Nacional de Seúl, durante la entrevista con este medio en su laboratorio el pasado 18 de septiembre.
◇ En la era de la IA física, ¿qué papel cree que deben cumplir las universidades, las empresas y el gobierno para que Corea lidere la tecnología robótica mundial?
“Cuando uno sale al extranjero se da cuenta de que nuestro gobierno invierte bastante en investigación y desarrollo (I+D) en relación con el tamaño de la economía del país. Agradezco que las universidades y los centros de investigación reciban ese apoyo.
Dicho eso, creo que en la era de la IA el contenido y la forma de la educación universitaria tienen que cambiar de raíz. Con la aparición de la IA generativa cualquiera puede obtener respuestas con facilidad, y es momento de repensar qué y cómo enseñarles a los estudiantes.
De hecho, yo les enseño programación y CAD (diseño asistido por computadora) a estudiantes de primer año, y ahora la IA ya hace no solo el código sino también el diseño en CAD. Si una pieza diseñada se rompe y uno le pide a la IA que la mejore, genera un archivo de diseño bastante bien terminado. En ese contexto, hay que preguntarse si los métodos de enseñanza y la evaluación de tareas actuales siguen siendo adecuados.
Creo que de ahora en adelante será importante una educación que les plantee a los estudiantes un problema y un objetivo, pero que los deje encontrar por su cuenta cómo resolverlo. Por ejemplo, si la tarea es cerrar la tapa de una botella con un robot, que los estudiantes busquen y aprendan por sí mismos las técnicas y los métodos necesarios.
Este cambio en la educación también puede encontrar respuestas en la colaboración con la industria. Las universidades se concentran en investigación orientada al futuro, pensando a 20 o 30 años, mientras que la industria tiene problemas que necesita resolver ya. Por eso hace falta un círculo virtuoso en el que universidades y empresas trabajen de cerca para identificar juntas los problemas reales de la industria y volver a llevarlos a la investigación y la educación universitaria.
El gobierno también debería revisar la regulación y el sistema de apoyo y evaluación de la I+D nacional para adaptarlos a la era de la IA. Como la competencia tecnológica global es cada vez más intensa, hay que anticiparse para que la regulación no retrase el desarrollo ni la validación de nuevas tecnologías.
En particular, hay que mejorar el sistema de evaluación cuantitativa uniforme de los proyectos nacionales de I+D. En la IA y la robótica la tecnología avanza tan rápido que evaluar los resultados solo con artículos en revistas indexadas en el SCI tiene sus límites. Aunque se desarrolle un algoritmo innovador, publicarlo en una revista lleva bastante tiempo, así que muchas veces se presenta primero en los grandes congresos internacionales o en arXiv.
Y los criterios para reconocer como resultado los artículos presentados en congresos internacionales también varían según el ministerio. Hay casos en que un resultado que la Fundación Nacional de Investigación de Corea reconoce no se reconoce en algunos proyectos de otros ministerios. Con las patentes pasa lo mismo: habría que evaluar su valor técnico y su potencial de aplicación industrial más que la simple cantidad de solicitudes y registros.
En definitiva, creo que las universidades deben impulsar una innovación educativa acorde a la era de la IA, las empresas deben compartir con las universidades los problemas de la industria, y el gobierno debe flexibilizar y mejorar el sistema de I+D para poder evaluar el valor real y el impacto técnico de los resultados de investigación.”
◇ Nos enteramos de que se postula a la elección del Comité Administrativo (AdCom) de la IEEE Robotics and Automation Society (RAS). ¿Hay alguna razón especial por la que decidió presentarse?
“El Comité Administrativo de IEEE RAS (Administrative Committee, AdCom) es el máximo órgano de decisión, que define las principales políticas y la orientación de la sociedad. Es una opinión personal, pero creo que, en la investigación robótica mundial, Corea tiene un perfil bastante alto, detrás de Estados Unidos y China. Creo que también es plenamente competitiva frente a Japón o Alemania.
Sin embargo, sentí que valía la pena preguntarse si los investigadores coreanos en robótica participan lo suficiente en los principales procesos de decisión de la sociedad, en relación con el lugar que ocupan a nivel internacional.
Por supuesto, los investigadores coreanos ya son muy activos. El profesor Kyu-Jin Cho, de la Universidad Nacional de Seúl, fue elegido próximo presidente de RAS, y el profesor Hyungpil Moon, de la Universidad Sungkyunkwan, el profesor Jee-Hwan Ryu, de KAIST, y la profesora Dongheui Lee, de la Universidad Técnica de Viena (Austria), forman parte del comité administrativo.
Yo también quiero sumar fuerzas con ellos para que la voz de los investigadores coreanos en robótica se refleje con más fuerza en la gestión de la sociedad internacional. Pero más allá de simplemente ampliar la influencia de Corea, también quiero llevar a la práctica algunas ideas que tengo sobre los cambios de la robótica en la era de la IA en relación con la gestión de la sociedad, y tengo propuestas de mejora personales que me gustaría plantear.
Un ejemplo representativo es el sistema de revisión (Review) de artículos académicos. Con la llegada de la IA generativa, creo que es momento de pensar a fondo si el sistema actual de revisión de artículos seguirá siendo adecuado y sostenible.
Hoy la cantidad de artículos enviados no deja de crecer, pero la revisión depende en su mayoría del trabajo voluntario y no remunerado de los investigadores. Con el número de artículos aumentando tan rápido, dudo que este sistema sea sostenible.
A eso se suma el cambio que trae la IA generativa. No sabemos cuántos investigadores seguirán revisando artículos sin ayuda de la IA. Pero también hay que preguntarse si la revisión con ayuda de IA es necesariamente mala.
Al contrario, si la IA se usa de forma adecuada para reducir la carga de trabajo de los revisores y hacer más eficiente el proceso, puede tener aspectos positivos. Pero hay muchas cuestiones por discutir, como hasta dónde permitir el uso de IA en la revisión de artículos y cómo preservar el juicio y la responsabilidad del investigador.
Quiero que estos temas se discutan en serio a nivel de IEEE RAS y contribuir a mejorar el sistema de revisión de artículos académicos para adaptarlo a un entorno de investigación que está cambiando.”
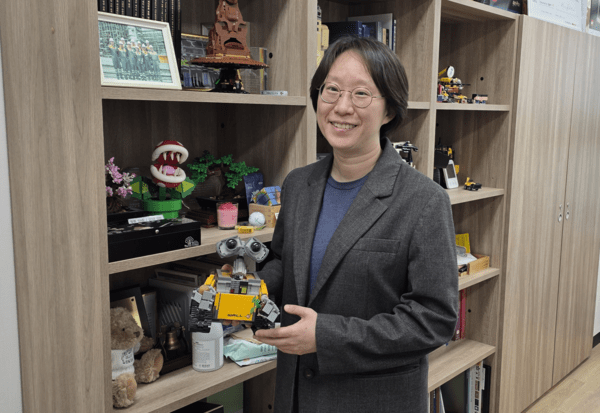
La profesora Ayoung Kim, de la Facultad de Ingeniería Mecánica de la Universidad Nacional de Seúl, posa con ladrillos de LEGO, que le gustan mucho, al terminar la entrevista con este medio en su laboratorio el pasado 18 de septiembre.
◇ ¿Cómo está compuesto el Comité Administrativo de IEEE RAS y cuál es hoy el nivel de participación de los investigadores coreanos?
“El Comité Administrativo de IEEE RAS tiene 18 miembros electos en total. Cada año se eligen 6 nuevos y el mandato dura tres años, así que cada año se renueva un tercio del total de miembros electos. Aparte, también participan en el comité el presidente de la sociedad y otros cargos directivos principales.
Hoy son miembros electos del comité el profesor Hyungpil Moon, de la Universidad Sungkyunkwan, el profesor Jee-Hwan Ryu, de KAIST, y la profesora Dongheui Lee, de la Universidad Técnica de Viena. El profesor Frank C. Park, de la Universidad Nacional de Seúl, fue presidente de RAS, y el profesor Kyu-Jin Cho fue elegido próximo presidente y ya está en funciones.
Como se ve, los investigadores en robótica de origen coreano cumplen un papel importante en las principales decisiones y en la gestión de IEEE RAS. Si yo también soy elegida para el comité, espero que la participación y la influencia de los investigadores coreanos crezcan todavía más.
Lo importante, creo, es que a partir de este perfil internacional los investigadores coreanos en robótica contribuyan de forma más activa a definir el rumbo de la comunidad académica mundial de la robótica.”
Fuente: 로봇신문 (The Robot News)