(Takuya Saito: redacción de Robot Digest)
Apoyo al movimiento y al transporte en el conjunto
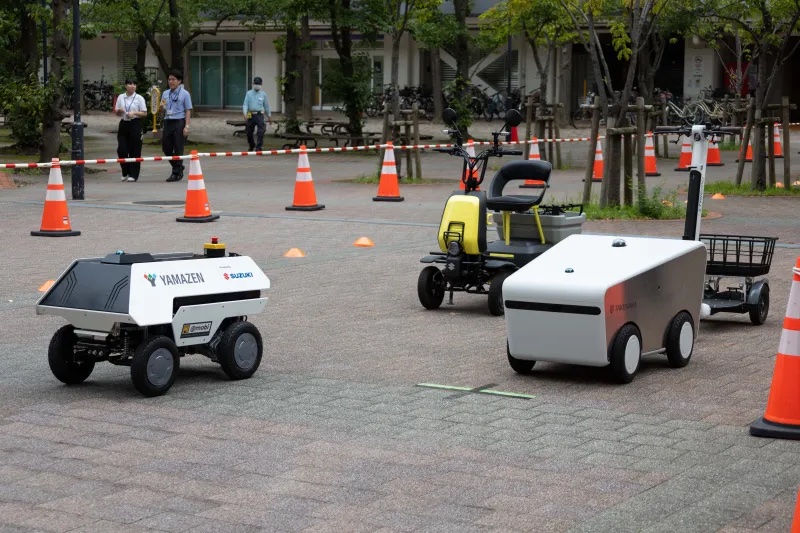
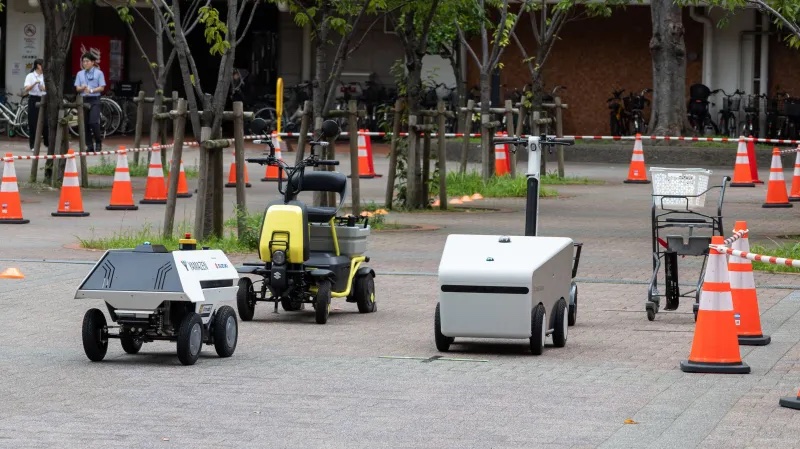
Robot de transporte y micromovilidad usados en esta prueba
Takenaka, una gran constructora, hizo el 17 de septiembre una prueba de arrastre autónomo y remoto de micromovilidad compartida en el conjunto UR Morinomiya 2, en Joto, Osaka. Takenaka fue la entidad a cargo. Participaron Suzuki, el fabricante de micromovilidad Striemo (Sumida, Tokio; CEO Yotaro Mori), Yamazen y Adawarp Japan (Taito, Tokio; presidente Itsuki Adaniya), que trabaja en operación remota.
La prueba fue seleccionada en la segunda convocatoria del proyecto Machinaka Living Lab, que abrieron la Cámara de Comercio e Industria de Osaka y la Urban Renaissance Agency. El proyecto usa los conjuntos UR Morinomiya y UR Morinomiya 2, en el distrito al este del Castillo de Osaka, para que empresas y grupos muestren distintas formas de vivir con tecnología avanzada.
En conjuntos donde avanza la edad de los residentes, pesan los trayectos cortos a la estación, al supermercado o al hospital, y llevar las compras hasta la casa. Verificaron si un triciclo eléctrico y un cuatriciclo eléctrico pueden circular con seguridad dentro del conjunto. También probaron llevar la micromovilidad hasta el usuario con un robot de transporte, recogerla y reubicarla después del uso, y un servicio de transporte de carga.
El triciclo fue el Striemo S01JTA modificado, de Striemo. El cuatriciclo fue el Suzuride 2, de Suzuki. Los dos quedaron preparados para que un robot de transporte los arrastre. Yamazen eligió e instaló el dispositivo de acople y el útil de fijación.
Para el arrastre usaron dos prototipos de robot de transporte basados en el carrito eléctrico multiuso MITRA, de Suzuki. El robot móvil autónomo (AMR) fue el YAMAZEN AMR, de Yamazen. El robot de transporte por control remoto fue el robot de vigilancia remota para obras, de Adawarp Japan.
De la entrega al viaje y a la recolección
Antes de probar la circulación dentro del conjunto, el AMR arrastró el cuatriciclo y el robot de control remoto arrastró el triciclo, cada uno desde el puerto de vehículos hasta el punto de abordaje.
El AMR se acopló solo al cuatriciclo y lo arrastró en modo autónomo hasta el punto de abordaje. Al llegar, soltó el acople solo y volvió al puerto. El robot de control remoto, después de acoplarse solo al triciclo, fue llevado por un operador hasta el punto de abordaje. Al llegar, el operador soltó el acople a distancia y lo devolvió al puerto.
Después de la entrega, los participantes recorrieron un circuito ya definido dentro del conjunto, en el triciclo y en el cuatriciclo. Shinichi Amagumo, subdirector de la división Smart Community de Takenaka, dijo: “Residentes mayores que probaron los vehículos comentaron: ‘Últimamente me cuesta andar en bicicleta, pero con la micromovilidad creo que yo también podría manejar’”.
Tras el recorrido del cuatriciclo, el AMR volvió a acoplarse solo y lo arrastró hasta el puerto de vehículos.
Con esas pruebas confirmaron una secuencia pensada para un servicio compartido: el robot arrastra la micromovilidad, el participante circula dentro del conjunto y el AMR recoge el cuatriciclo después del uso.
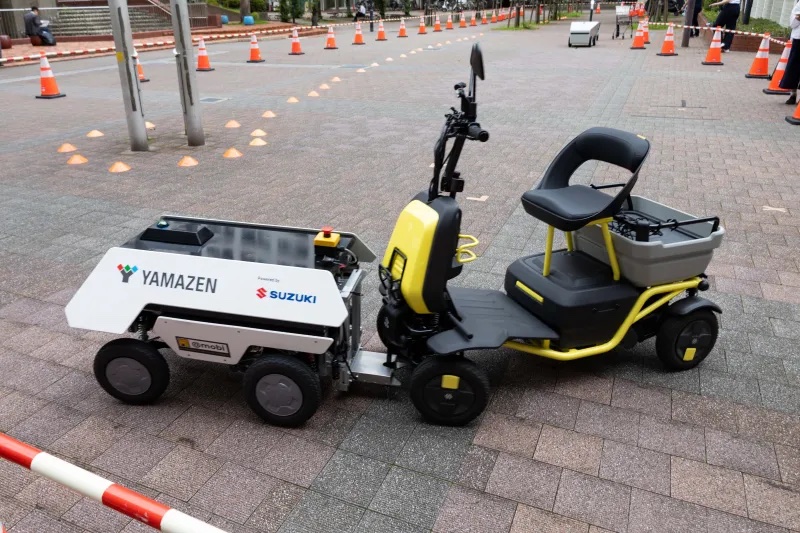
El YAMAZEN AMR arrastró el cuatriciclo eléctrico en modo autónomo
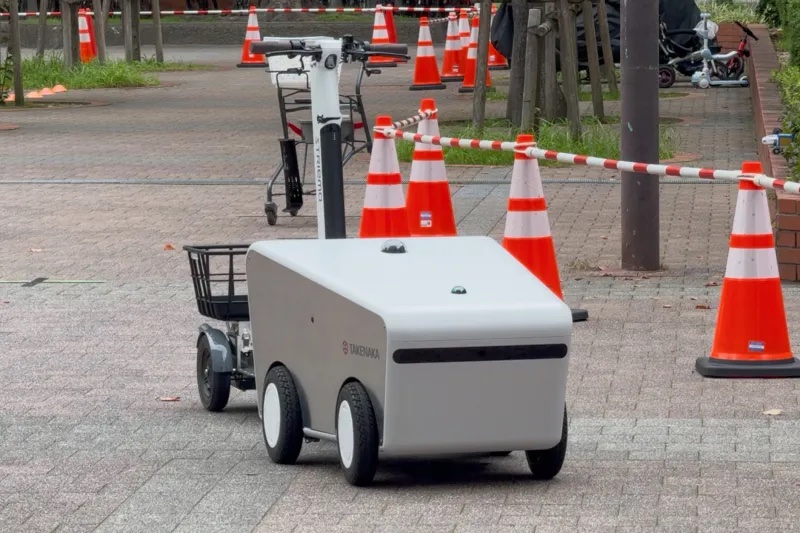
El robot de vigilancia remota para obras arrastró el triciclo eléctrico por control remoto
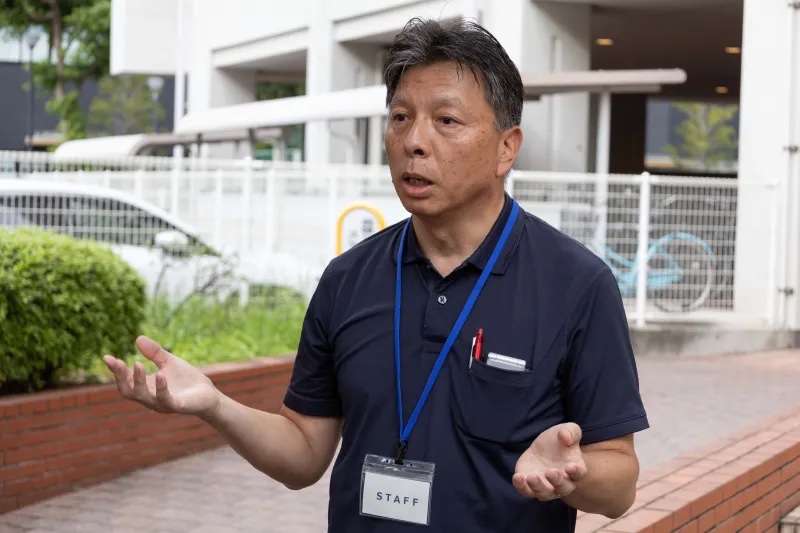
Shinichi Amagumo, subdirector de la división Smart Community de Takenaka
También probaron el transporte de carga con el robot de control remoto, como un servicio para aliviar el peso de llevar bultos. El usuario llama al robot con un saludo de la mano, y un operador arrastra a distancia un carro con la carga hasta el destino. Confirmaron además que, por un altavoz del robot, se puede conversar con el usuario durante el traslado.
Para llevarlo a un servicio real quedan la rentabilidad y la demanda. Amagumo dijo: “Hay que revisar la tarifa y el costo de prestar el servicio, y ver si el negocio cierra. También importa comprobar cuánta demanda hay de este tipo de movimiento y transporte. No hay un plan concreto, pero queremos seguir las pruebas junto con la Urban Renaissance Agency”.
Fuente: Robot Digest