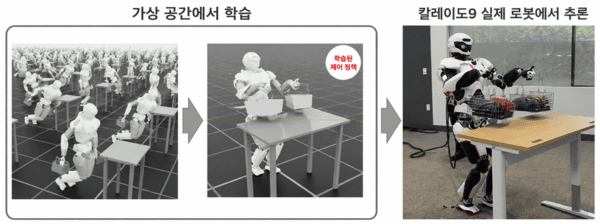
Kaleido9 movió una canasta de 22,7 kg con las dos manos
Kawasaki Heavy Industries y el Instituto Matsuo anunciaron un desarrollo conjunto: una política de control por aprendizaje por refuerzo para el humanoide Kaleido9.
Con un simulador de NVIDIA armaron un esquema Sim2Real, el paso de lo aprendido en simulación al entorno real. Análisis de hardware y software, diseño de la arquitectura de inferencia del robot real, entrenamiento y prueba en el equipo: el proceso quedó cerrado a las seis semanas de empezar el proyecto.
Las dos empresas dijeron que ya mostraron la técnica el 21 de mayo, en la inauguración del Kawasaki Physical AI Center San Jose, en San José, California. Kaleido9 levantó con las dos manos una canasta de unos 22,7 kg y la dejó estable sobre una mesa.
En la demostración se combinaron el control de alto torque y el hardware de alta rigidez de Kawasaki Heavy Industries con el aprendizaje profundo y el aprendizaje por refuerzo del Instituto Matsuo. Con eso, el humanoide agarró un objeto pesado, lo levantó y lo bajó en un punto indicado, ya en un entorno real.
La prueba se validó primero en KAWARUBA, la base experimental de Haneda, y después se hizo en Estados Unidos. Las empresas ponen el acento en haber armado en poco tiempo el camino desde el entrenamiento en simulación hasta la verificación en el robot.
Kawasaki Heavy Industries quiere unir IA física y robótica para problemas sociales como la falta de mano de obra.
En salud y cuidados impulsa una solución de ventanilla única para el hospital, que acompañe al paciente desde la visita y la consulta hasta el tratamiento, la cirugía y el cuidado posterior. Planea extender esas soluciones de IA física a manufactura, logística y construcción, y construir el entorno de negocios que las acompañe.
Fuente: 로봇신문 (The Robot News)