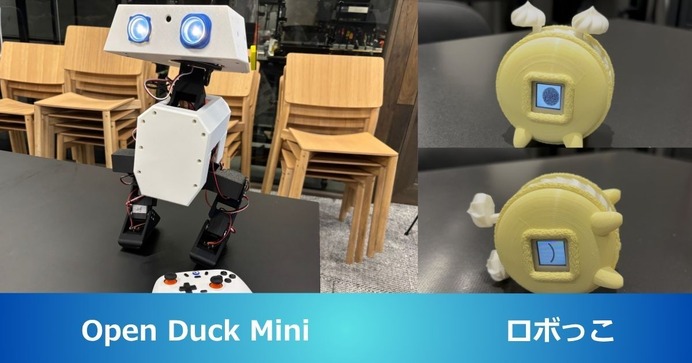
El 22 de octubre de 2026, en SAKURA DEEPTECH SHIBUYA, arrancó el proyecto de introducción a la electrónica y a la IA física. Lo coorganizan el propio espacio, Algomatic Dynamics y Gomi Hayakawa.
El día tuvo presentación del lugar, presentación del proyecto con una demo del Open Duck Mini, un mini taller de Hayakawa y un rato de intercambio. El proyecto son varios talleres. El eje es la “edición de armado”: cada quien construye el bípedo Open Duck Mini v2. Esta jornada era el paso anterior. El autor del texto armó, como participante, el kit chico Robokko, que se hace sin soldar.
Un espacio de deep tech en Shibuya
SAKURA DEEPTECH SHIBUYA está dentro de Shibuya Sakura Stage. Apoya startups de deep tech, las que salen de tecnología de universidades y centros de investigación. Lo opera Tokyu Land Corporation. Abrió en enero de 2025. Según la operación, desde entonces se juntaron más de 250 socios de industria, gobierno y academia.
Open Duck Mini v2, abierto
Shunta Iketaki, de Algomatic Dynamics, explicó el proyecto. La empresa es del grupo DMM.make. DMM.make diseñó el laboratorio seco que está al lado de la sala: impresoras 3D y herramientas.
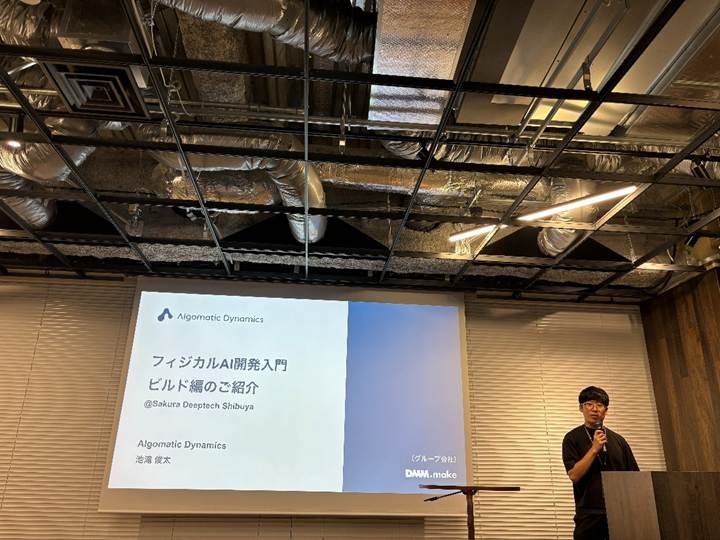
Shunta Iketaki, CTO de Algomatic Dynamics.
El Open Duck Mini v2 es un bípedo con forma de pato. En la sala caminó con un control. El diseño y el código son abiertos: hay gente en distintos países que le cambia el color de los ojos o de la carcasa. La forma de caminar la aprende una IA. Ese modelo entrenado corre en la computadora de a bordo. Si cambia el aprendizaje, cambia el movimiento. También se puede cambiar el color del filamento de la impresora 3D o el “carácter” por programa.
Iketaki dijo que en este cuerpo están las piezas básicas de un robot: motor, computadora y programa. Un humanoide, en grande, se mueve con el mismo esquema. Por eso lo eligieron como material de entrada a la IA física, la técnica en la que una IA mueve una máquina en el mundo real.
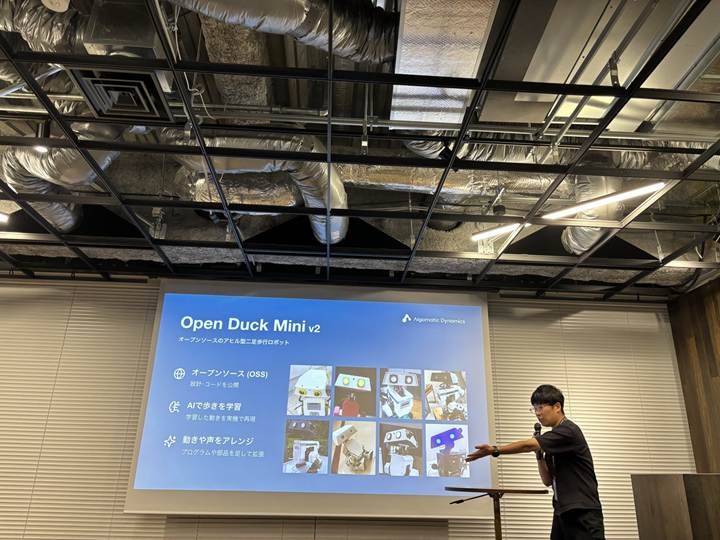
Tres rasgos del Open Duck Mini v2: código abierto, caminar aprendido con IA, y movimiento y look editables.
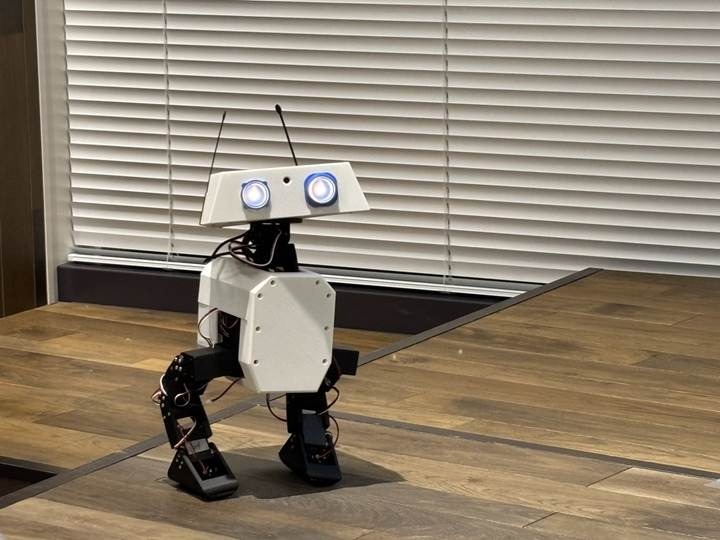
El Open Duck Mini caminando en la sala. Un bípedo con forma de pato.
La edición de armado, sin fecha
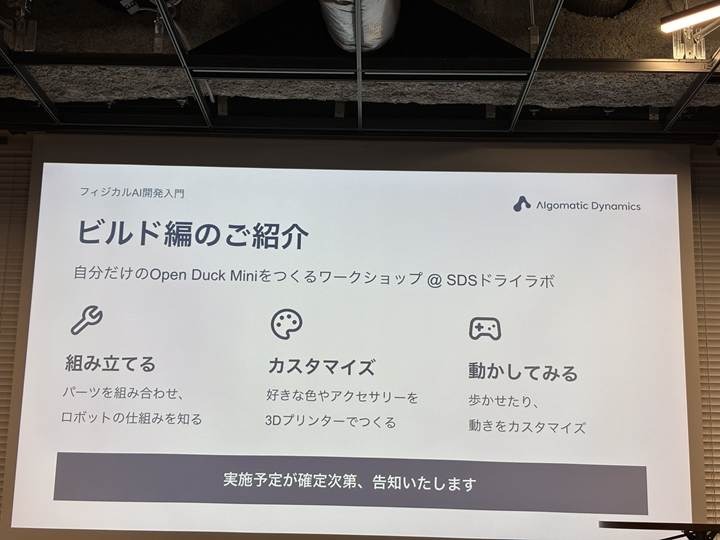
La edición de armado: armar, personalizar y hacerlo caminar.
Esa edición tiene tres pasos (armar, personalizar, mover) y debería durar 3 o 4 días. Se combinan piezas para entender el mecanismo, se agregan color y accesorios en la impresora 3D del laboratorio, y al final se lo hace caminar.
La fecha no está. Iketaki dijo que la Raspberry Pi que hace falta está escasa en el mundo y no hay previsión de conseguirla. Miraron otro modelo y compatibles, pero para usar tal cual el material abierto del Open Duck Mini conviene el original. Van a avisar cuando haya stock.
Robokko, un kit desde unos 5.000 yenes
En la segunda mitad habló Gomi Hayakawa, representante de Nakayoshi. También lleva la estrategia de IA en Mercari. Dice que a fines de 2025 empezó a armar robots por su cuenta. Sintió un muro entre la gente de robótica y el resto, y el kit Robokko es su intento de puente.
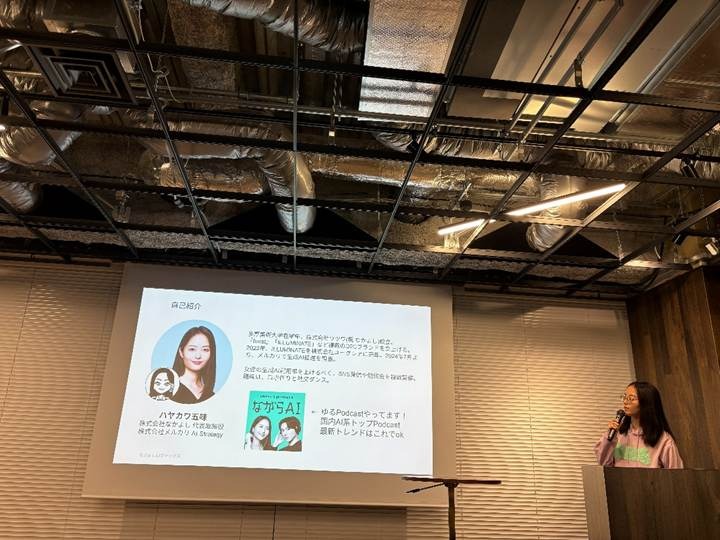
Gomi Hayakawa, representante de Nakayoshi.
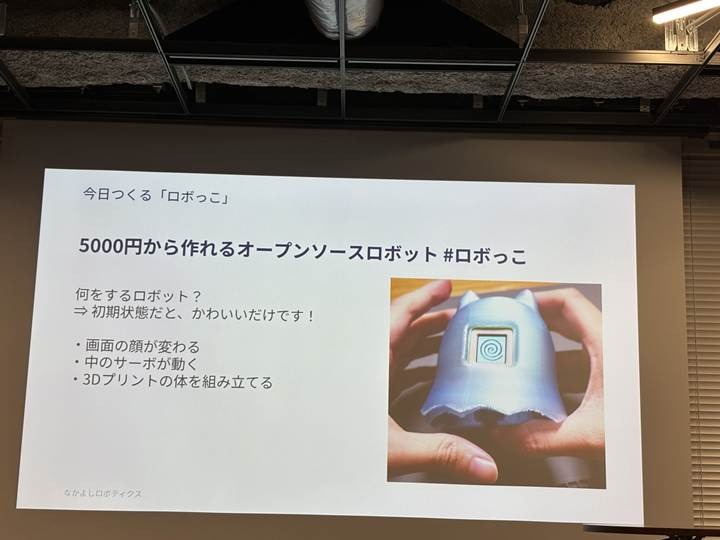
Diapositiva de presentación de Robokko.
Robokko es un robot chico con carcasa impresa en 3D. La cara de la pantalla cambia y se mueve un servomotor. Diseño, video de armado y programa están en GitHub. Está pensado para modificarlo.
Sentir, decidir, mover
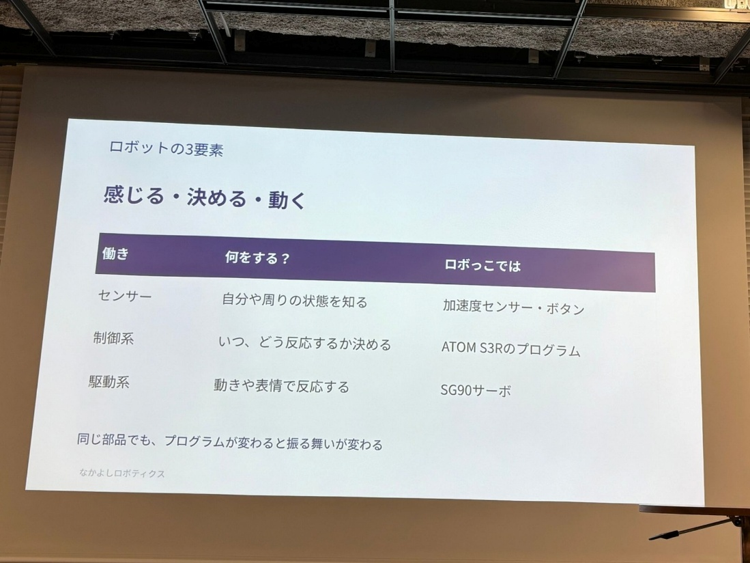
Tres elementos de un robot (sensor, control, actuación) y la pieza que los cubre en Robokko.
Hayakawa definió un robot como una máquina con sensor, control y actuación. En una persona: ojos y piel, cerebro, músculo. En Robokko, el control y el sensor los cubre el ATOM S3R de M5Stack. Sale unos 3.500 yenes. Tiene una pantalla a color de 0,85 pulgadas, un sensor de 6 ejes (acelerómetro y giroscopio), un sensor magnético de 3 ejes y dos botones. También Wi-Fi y Bluetooth. No hace falta soldar.
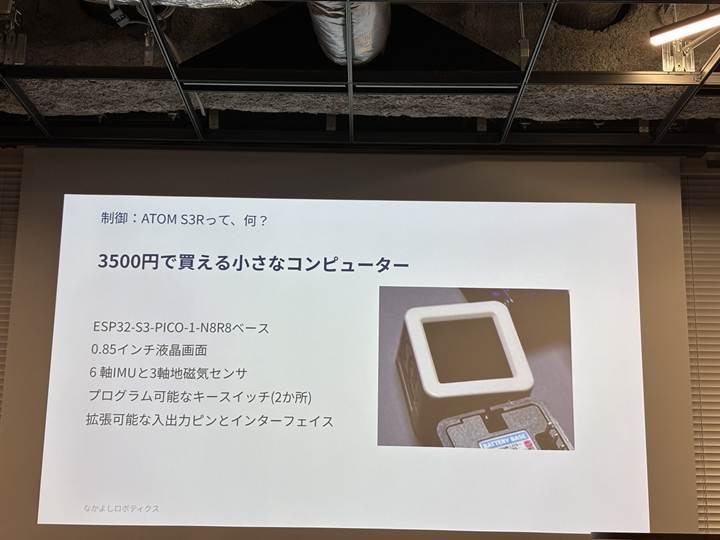
Especificación del ATOM S3R, una computadora chica basada en ESP32-S3.
La actuación es un servomotor SG90, unos 650 yenes. Se le dice un ángulo y va. Hayakawa explicó que la rotación del motor se puede convertir en un movimiento de arriba abajo con una bisagra. En Robokko, así se mueven las orejas. El Open Duck Mini usa alrededor de 10 motores y combina el mismo principio para movimientos más complejos.
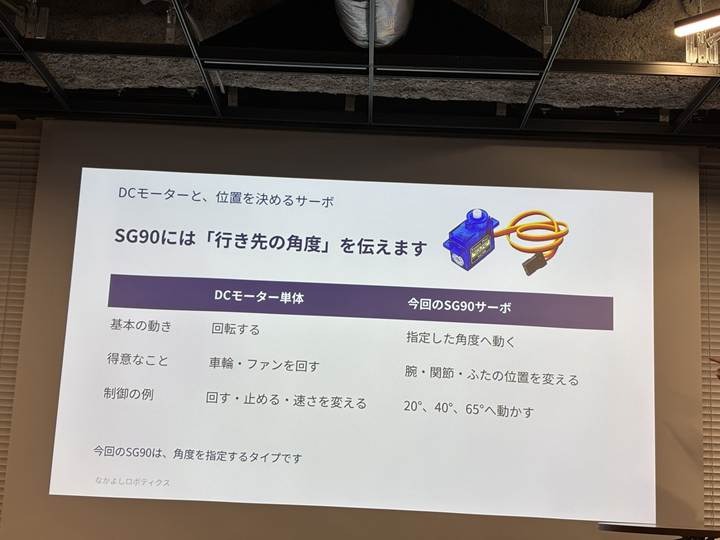
El SG90 no recibe una velocidad: recibe el ángulo de destino.
El mismo hardware, otra reacción
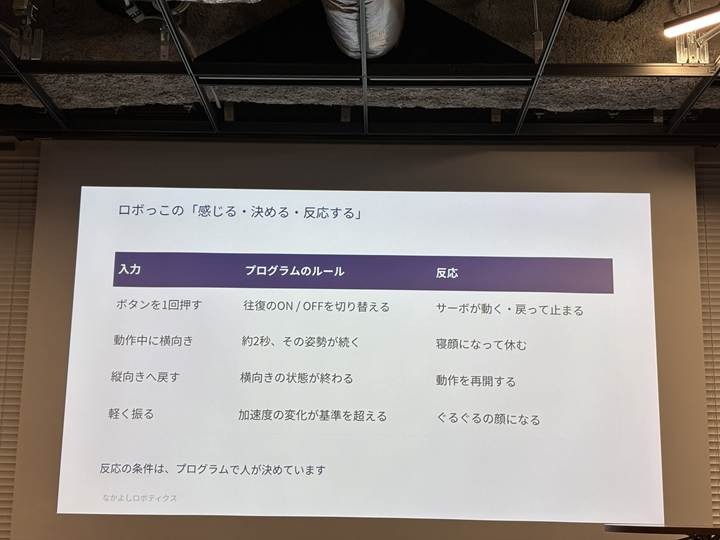
Reglas del programa estándar: inclinación, sacudida y botones cambian la reacción.
En el programa estándar, un botón mueve las orejas. Si se acuesta el cuerpo, la cara se duerme. Si se sacude, los ojos quedan en espiral. Esas condiciones las puso una persona. Se pueden reescribir. Hayakawa dijo que el diseño del kit y la base del programa también los armó con herramientas de código con IA. Con Claude Code o Codex, el cambio de movimiento se puede hablar con el modelo.
El taller
Pasaron al laboratorio seco y armaron el kit. Adentro había una carcasa amarilla impresa en 3D (dos medias esferas), orejas blancas, una bisagra, el SG90, el ATOM S3R y cables.
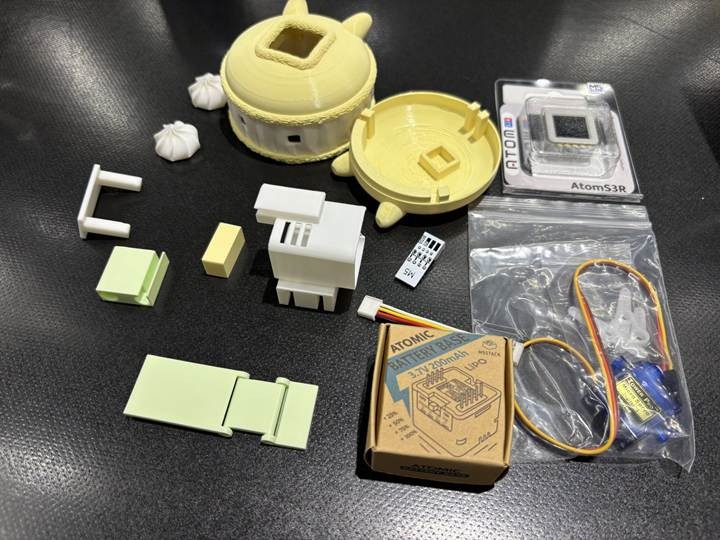
Contenido del kit que se repartió en el taller.
Había dos diseños de carcasa, con otro color y otra forma. Cada quien se sentó en la mesa que prefería, cargó el programa y armó.
El autor dice que era la primera vez que armaba un robot. Con ayuda de al lado, terminó a tiempo. El cuerpo parece un macarrón amarillo. En el centro hay una pantalla. Si se aprieta, las orejas se mueven.
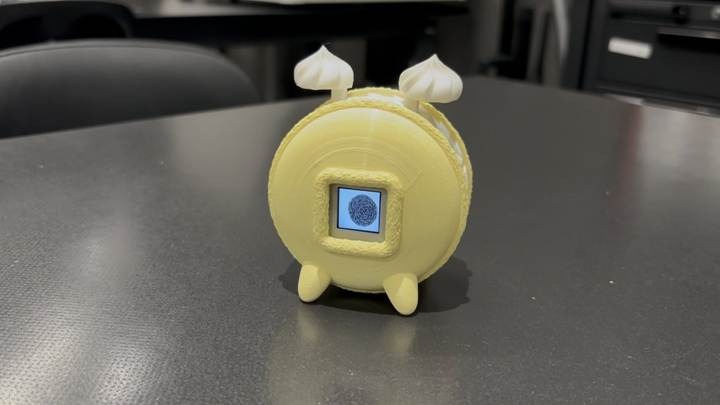
Robokko terminado. Carcasa amarilla, pantalla al centro, orejas blancas que se mueven.
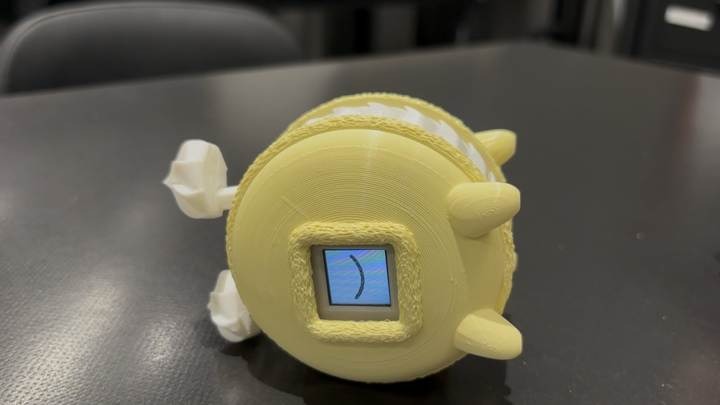
Acostado, las orejas se frenan y la cara de la pantalla se duerme.
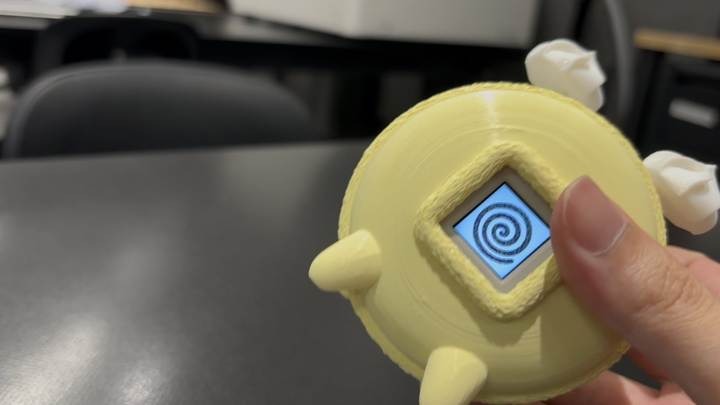
Si se sacude, los ojos de la pantalla quedan en espiral.
Con el diseño abierto y las herramientas de código con IA, armar cosas deja de ser un club cerrado. Este taller fue un primer paso: sentir con un sensor, decidir con un programa, mover con un motor.
Fuente: Robotstart (ロボスタ)