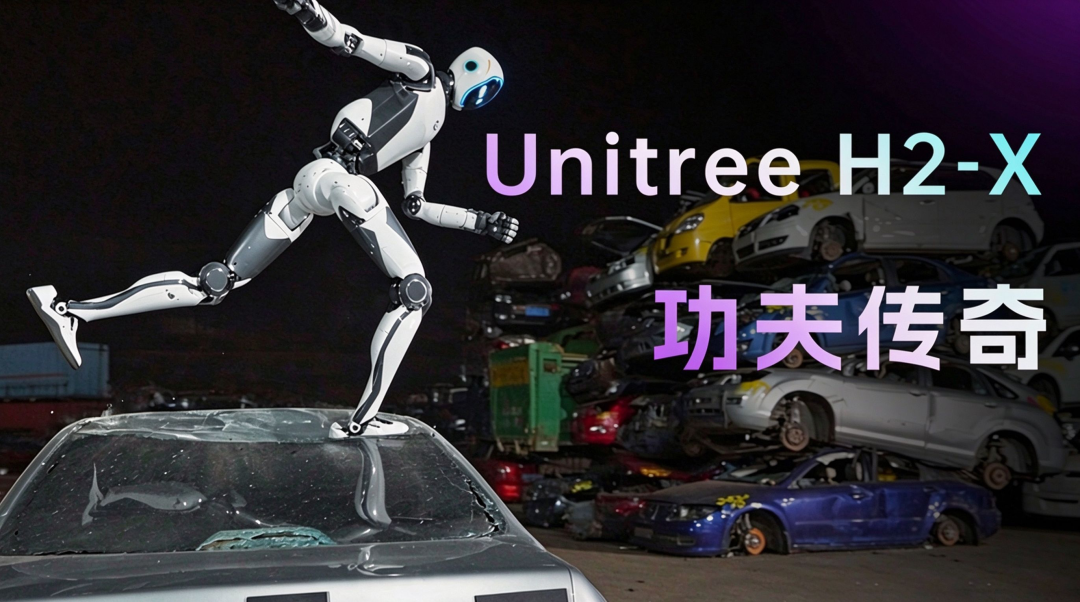
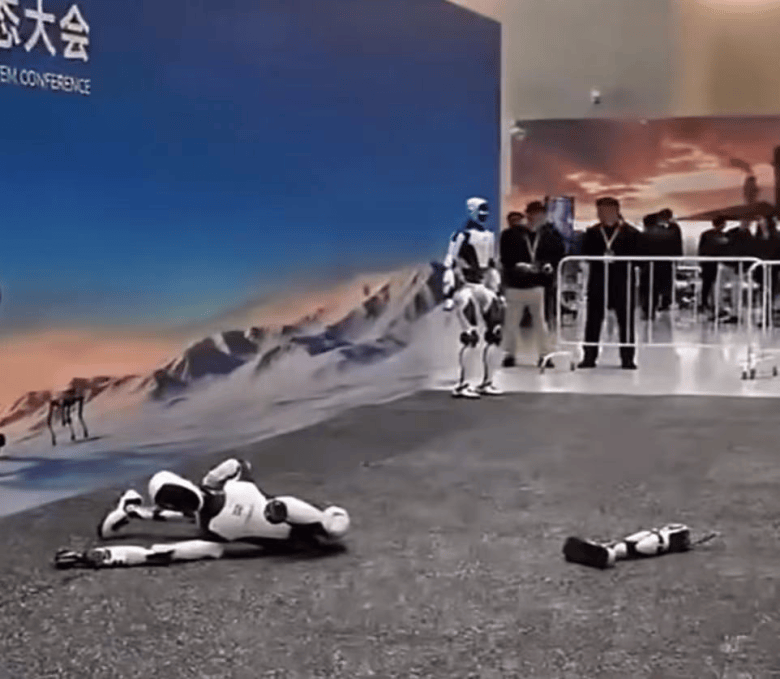
El humanoide H2-X de Unitree, presentado un día antes, tuvo un accidente mientras hacía un salto lateral en la World Physical AI Conference 2026 y en la conferencia de socios de Unitree, en Hangzhou, el jueves pasado.
Perdió el equilibrio al aterrizar y cayó de costado. Una de las piernas mecánicas se soltó por completo en la unión. El video del incidente , grabado por asistentes, circuló rápido por canales del sector y redes. La empresa todavía no dio una respuesta pública.
El robot era el H2-X , lanzado el 21 de octubre con el lema Kung Fu Legend: Guardian. Unitree lo posiciona para patrullaje de seguridad, rescate y otras tareas de protección.
En videos promocionales anteriores, el robot pateó abolladuras en puertas de autos, levantó el frente de un vehículo con las manos y hizo un backflip después de saltar desde una plataforma de cuatro metros.
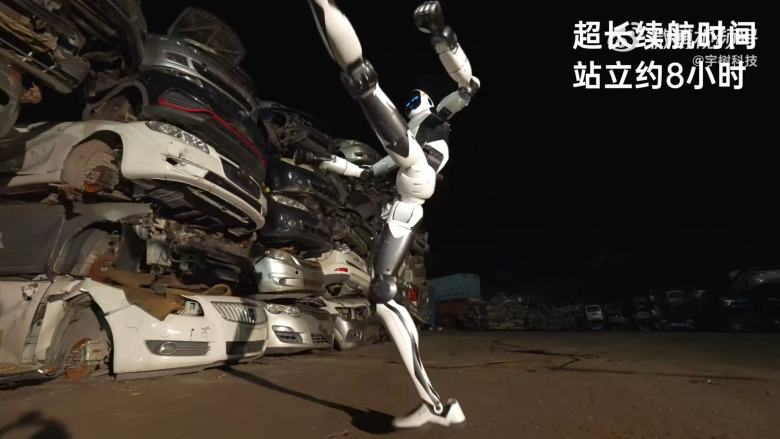
Se vende por su fuerza y su desempeño dinámico. Unitree también dice que la batería llega a unas ocho horas, bastante más que las tres horas del H2 estándar.
En el momento del accidente hacía movimientos de artes marciales sobre una colchoneta negra. Al aterrizar el salto lateral no estabilizó el centro de gravedad. El golpe de la caída de costado desconectó la pierna inferior derecha en la articulación. El público lo grabó y el video circuló en internet.
Cuando un humanoide hace movimientos tan dinámicos, la fuerza de reacción del piso en el aterrizaje, que puede llegar a varios miles de newtons, exige mucho de las uniones de las piernas, de las articulaciones servo y del control de equilibrio de todo el cuerpo.
Si el algoritmo de control se atrasa unos milisegundos al corregir la postura, un pasador de carga en la articulación puede superar de golpe su capacidad bajo esfuerzo de corte.
Para bajar peso y mejorar el desempeño dinámico, las piernas usan mucha fibra de carbono. Ese material tiene poca redundancia estructural cuando el esfuerzo es extremo. Si la carga real pasa el umbral de diseño, la falla aparece fácil.
El mismo día, el CEO de Unitree, Wang Xingxing, dijo que uno de los problemas de fondo de la IA física es alinear las entradas y salidas del modelo con el robot real.
Que un modelo genere órdenes sofisticadas no garantiza que el robot las ejecute bien en el mundo físico. La diferencia entre lo que lee el sensor y lo que hace el actuador abre un hueco entre el juicio del modelo y el desempeño real.
Hasta ahora Unitree no explicó por canales oficiales la causa del accidente, ni publicó hallazgos de una investigación ni un plan de mejoras.
Para un producto pensado sobre todo para seguridad y respuesta a emergencias, un incidente en una demo pública no invalida el enfoque técnico. Sí le recuerda al sector que, cuando el humanoide sale del laboratorio a demos públicas y a trabajo real, la estabilidad, los mecanismos de falla segura y la confiabilidad de largo plazo importan más que mostrar un movimiento extremo en un solo acto.
El sector espera una respuesta oficial de Unitree sobre el detalle técnico y el rumbo de las mejoras.
Fuente: TechNode