Que un robot suba el monte Tai suena a ciencia ficción. Ya pasó.
El lunes terminó en Tai’an, provincia de Shandong, la primera competencia World Robot Climbing Mount Tai, del China Media Group. Robots de más de 50 empresas de IA física, universidades y equipos de investigación de China recorrieron 3,9 kilómetros, de Hongmen a Zhongtianmen.
También se presentó como la primera competencia profesional de robótica en una zona de montaña que es Patrimonio de la Humanidad de la UNESCO.
No fue una caminata en piso liso. El recorrido tiene más de 3.100 escalones de piedra y un desnivel acumulado de casi 600 metros. Pasa por la torre Wanxian, el palacio Doumu y el valle de los sutras de piedra. Los escalones cambian de alto y de ancho. La superficie irregular y la pendiente variable suman dificultad.
No hubo piso de laboratorio ni condiciones controladas. Los robots tuvieron que andar un sendero de verdad. Los organizadores lo describieron como un banco de prueba natural para llevar los sistemas al límite.
Hubo cuatro pruebas: carrera de humanoides, carrera de robots con patas, carga con robots de patas, y asistencia con exoesqueleto motorizado. Aparte, un desafío de movilidad todoterreno y de búsqueda de camino. Todo se transmitió en las plataformas del China Media Group.
En resultados, los de patas se lucieron. En la carrera, un robot de Beijing Lingyi Technology, filial de Unitree (宇树科技), llegó primero en 43 minutos y 41 segundos. Shanghai Gaoyi Technology, que también corrió con robots de Unitree, quedó segunda. El equipo Lingju, de Linxai Intelligent, quedó tercero.
La prueba de carga miró más la resistencia. El equipo Lingshi, de Linxai Intelligence, ganó en 1 hora, 51 minutos y 29 segundos. Siguieron Shanghai Gaoyi Technology y la Shenzhen Technology University.
La carrera de humanoides fue otra cosa. Por el terreno, el tramo se ajustó de la plaza Hongmen al palacio Doumu. El equipo Zhishen Lingyue ganó en 27 minutos y 26 segundos.
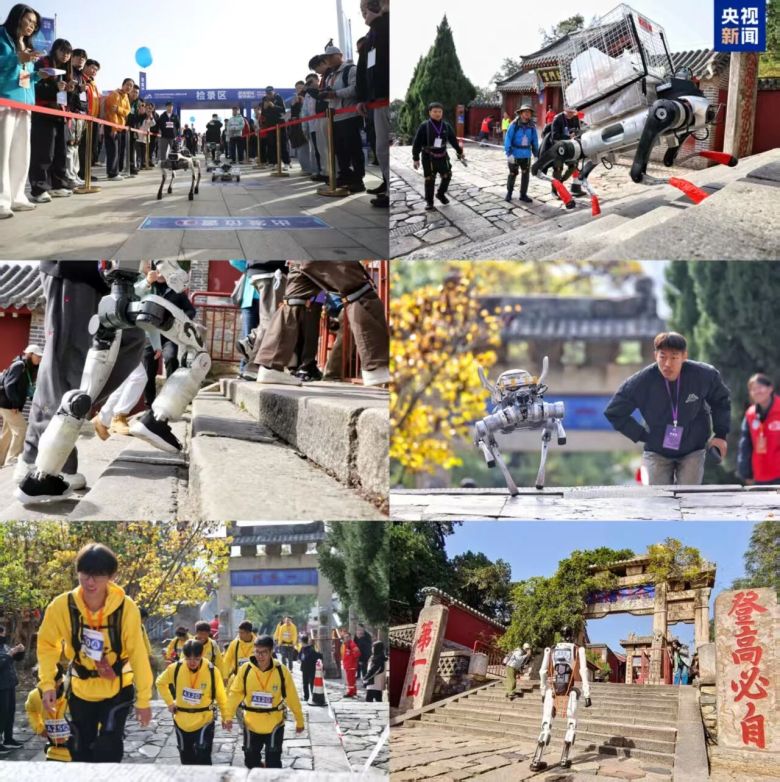
Más allá del podio, la competencia mostró los límites técnicos de un robot en un entorno real.
En el laboratorio, el robot trabaja sobre superficies estándar y bajo control. El monte Tai fue otra historia. Los escalones irregulares piden una lectura más fina del terreno y una planificación de la marcha. La subida continua prueba el equilibrio dinámico y el control de las articulaciones. Operar mucho tiempo a alta intensidad presiona la refrigeración de los motores, la batería y la estabilidad del sistema.
También tuvieron que esquivar obstáculos solos y recuperarse si perdían el equilibrio o se caían. Eso pasa a ser básico cuando la máquina sale del entorno controlado.
Durante la prueba, algunos motores se sobrecalentaron, hubo cortes automáticos de potencia y desvíos laterales de la postura. Varios robots de carga se desestabilizaron después de cambiar la carga en los puntos de abastecimiento.
En una carrera parecen tropiezos chicos. Muestran el problema de ingeniería que todavía tienen los robots de patas en distancia larga, con carga, y en terreno complejo.
Caminar firme en llano no significa estar listo para trabajar afuera. Mantenerse estable en terreno irregular, equilibrar carga, batería y eficiencia de movimiento, y adaptarse solo a lo imprevisto: esos son los desafíos que la IA física tiene que pasar antes de salir de la demo y entrar al uso real.
También hubo una cumbre de la industria de IA física en el monte Tai, una muestra de la cadena de robótica y un encuentro de inversión.
El evento fue más que una carrera de subida. Los senderos del Tai ofrecen un entorno raro para juntar datos en subida continua, terreno complejo y operación larga. Esos datos pueden orientar el producto, y el uso de humanoides y robots de patas en inspección especializada, rescate de montaña y transporte al aire libre.
La competencia de la IA física se corre cada vez menos en el laboratorio y más en el desempeño real. El siguiente desafío no es demostrar que caminan, corren o suben. Es que hagan la tarea de forma confiable, y parecida cada vez, en un entorno complejo.
Fuente: TechNode