Panasonic Holdings y Panasonic R&D Company of America (PRDCA) desarrollaron, con investigadores de la Universidad de California en Berkeley, NVIDIA, Stanford, la Universidad de Roma La Sapienza e ItalAI, un modelo de manipulación robótica que responde al tacto de las yemas: Tactile-Reactive Dexterous Manipulation (T-Rex).
El trabajo se presenta del 9 al 12 de noviembre de 2026 en la Conference on Robot Learning (CoRL), en Austin.
Tacto encima de un modelo de visión y lenguaje
T-Rex mete la información táctil de los dedos en un modelo VLA (visión, lenguaje y acción). Cuando cambia el contacto, corrige el movimiento en el momento.
Una persona, al sacar una tarjeta fina o al meter y girar una llave, no se guía solo con la vista. Ajusta al instante según la fuerza, el deslizamiento y la deformación que siente en los dedos. Los VLA anteriores dependen sobre todo de la cámara. Aunque usen tacto, suelen tratarlo como un dato estático, y se les complica la fuerza fina y el cambio de contacto.
También faltan datos grandes con tacto. Y los modelos de visión y lenguaje se actualizan lento, lejos de la frecuencia que pide una reacción táctil rápida.
Una sola red, dos ritmos
T-Rex junta en un modelo la generación lenta de movimiento (visión y lenguaje) y la corrección rápida según el tacto. El módulo de visión y lenguaje arma el trazo grueso a unos 5 Hz. El de tacto corrige el contacto a unos 20 Hz. No hace falta volver a procesar la imagen, que tarda más, para responder a un deslizamiento o a una presión de más.
El equipo juntó más de 200 objetos cotidianos y 22 acciones básicas: más de 7.700 episodios, unas 100 horas de manipulación con dos manos. Cada dato sincroniza cámaras de cabeza y muñeca, estado y acción del robot, fuerza y deformación de sensores en 10 yemas, y la instrucción en lenguaje natural.
El entrenamiento va en tres pasos. Primero, 22.889 horas de video en primera persona, para una base amplia de visión y movimiento. Después, datos con tacto para el contacto propio del robot. Al final, unas 100 demostraciones por tarea, para el ajuste fino.
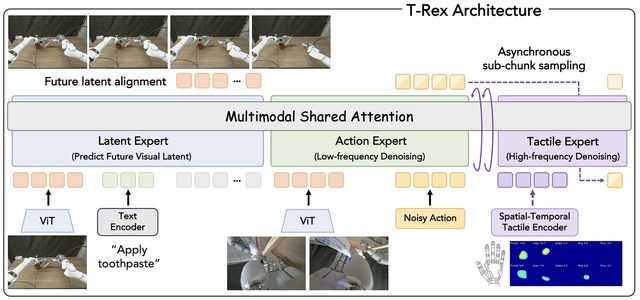
Arquitectura de T-Rex: la generación lenta, a partir de visión y lenguaje, se completa con una corrección rápida a partir del tacto.
65% en 12 tareas reales
La evaluación usó 12 tareas con contacto: pasar páginas, mover huevos, poner pasta dental, abrir con llave, sacar una tarjeta, enroscar una lámpara. La tasa media de T-Rex fue 65%, 30 puntos arriba del 35% de los métodos comparados. Panasonic dice que, a la fecha del 5 de noviembre de 2026 y según su propia medición, es el mejor resultado de esa evaluación.
Sin la información táctil, la media bajó a 42%. Tanto el tacto como la reacción rápida aportan.
Fábrica y logística
El objetivo es que el robot ayude en inserción, desmontaje y atornillado de piezas, y en el manejo de objetos flexibles o frágiles en logística: trabajos que piden fuerza fina y ajuste según el contacto. La idea es bajar la carga del operario y aliviar la falta de mano de obra.
El paper, “T-Rex: Tactile-Reactive Dexterous Manipulation”, está en arXiv. Es un trabajo conjunto de UC Berkeley, NVIDIA, Stanford, PRDCA, La Sapienza e ItalAI.
Fuente: Robotstart (ロボスタ)