El RB-Y1, de dos brazos, clasifica rosas rojas y flores azules con un VLA
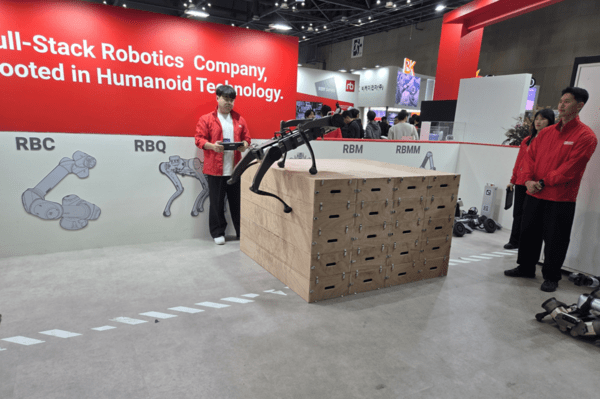
El cuadrúpedo RBQ, de Rainbow Robotics, se para sobre un escalón de 1 metro. Foto: Robot News.
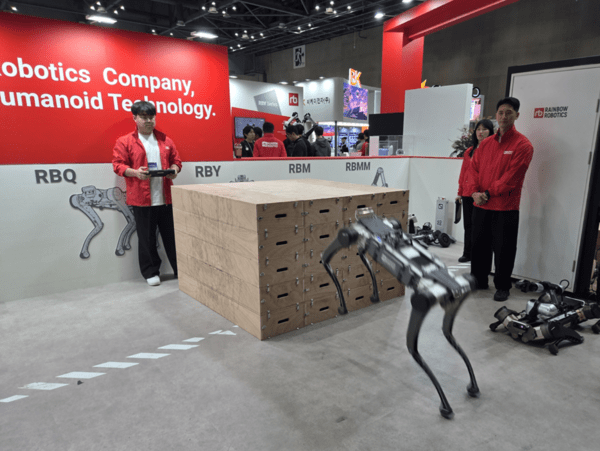
El RBQ salta desde el escalón de 1 metro. Foto: Robot News.
“¿Qué fue eso? ¿Saltó?”
“Guau.”
El día 5, en el stand de Rainbow Robotics. El cuadrúpedo RBQ caminaba por el piso y bajó la velocidad frente a un escalón de 1 metro. Se irguió, apoyó las patas delanteras arriba, y en un instante el cuerpo entero quedó sobre la plataforma. No terminó ahí. Cruzó y saltó de vuelta al piso.
Pareció un salto, pero la subida no lo es. Un vocero explicó: “No salta. Apoya las patas delanteras y sube sin resbalar. Solo al bajar salta.”
Dijo que la demo es de 1 metro, pero en pruebas saltó desde 1,6 metros sin problema. La reacción del público fue fuerte, tanto en la subida suave como en el salto.
El RBQ está cerca de comercializarse. “Llevamos años de desarrollo. Hasta ahora fue subir el nivel técnico. Desde el año que viene entra la etapa comercial de verdad”, dijo.
El mercado objetivo es defensa, vigilancia y seguridad (policía y empresas de seguridad) y rescate, incluido bomberos. Son lugares de terreno difícil o al aire libre, donde una persona llega mal. Por eso la demo de subir y bajar obstáculos altos. También hablan de precio. “En lo técnico no le pide nada a los productos globales conocidos”, dijo, y explicó que, en especificación básica, sale a casi la mitad del precio del producto de referencia del mercado.
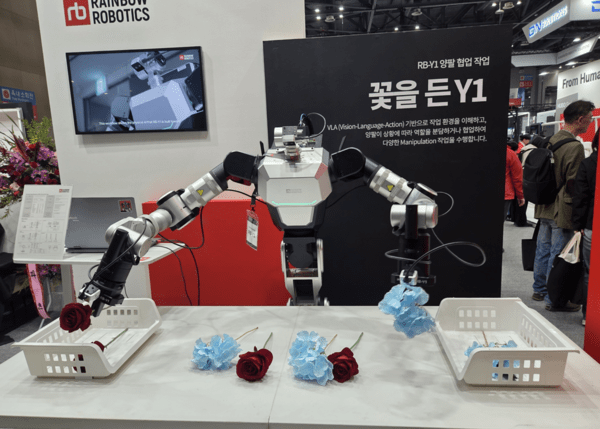
El robot de dos brazos RB-Y1 toma una rosa roja y una flor azul y las deja en canastos distintos. Foto: Robot News.
Del otro lado del stand, el robot móvil de dos brazos RB-Y1 hizo la demo “Y1 con flores”. Sobre una mesa blanca había rosas rojas y flores azules mezcladas. Estiró los dos brazos despacio. Un brazo tomó una flor azul, el otro una rosa roja. Después los brazos se pasaron las flores, y dejó la rosa en el canasto de la izquierda y la flor azul en el de la derecha.
El RB-Y1 entiende el entorno con un modelo de visión, lenguaje y acción (VLA). Las flores son un objeto difícil: el tallo es fino, y el tamaño y la forma del ramo cambian. Además, la orientación no es la misma cada vez. Con la cámara de la cabeza lee color y forma, y decide dónde agarrar y en qué canasto dejar, según lo aprendido. Rainbow junta datos de demostración humana en un conjunto propio del RB-Y1, y de ahí pasa al entrenamiento, la inferencia y el movimiento real.
Fuente: 로봇신문 (The Robot News)